


Was ist manuelles Transferstanzen und warum ist es wichtig?
Wenn Sie ein Werkzeugangebot für a erhaltengestanztes Metallteil, erklären die Einzelposten selten die Prozessphilosophie hinter dem Preis. Eine der am häufigsten missverstandenen Methoden hinter diesen Zahlen ist das manuelle Transfer-Stanzen, ein Prozess, der die Formpräzision an mehreren Stationen mit praktischer Bedienersteuerung verbindet. Ob Sie als Fertigungsingenieur Produktionsmethoden bewerten oder als Einkäufer versuchen, das Angebot eines Lieferanten zu entschlüsseln: Das Verständnis dieses Prozesses verändert die Art und Weise, wie Sie jedes Angebot lesen, das auf Ihrem Schreibtisch landet.
Definieren der manuellen Transfer-Stanzung
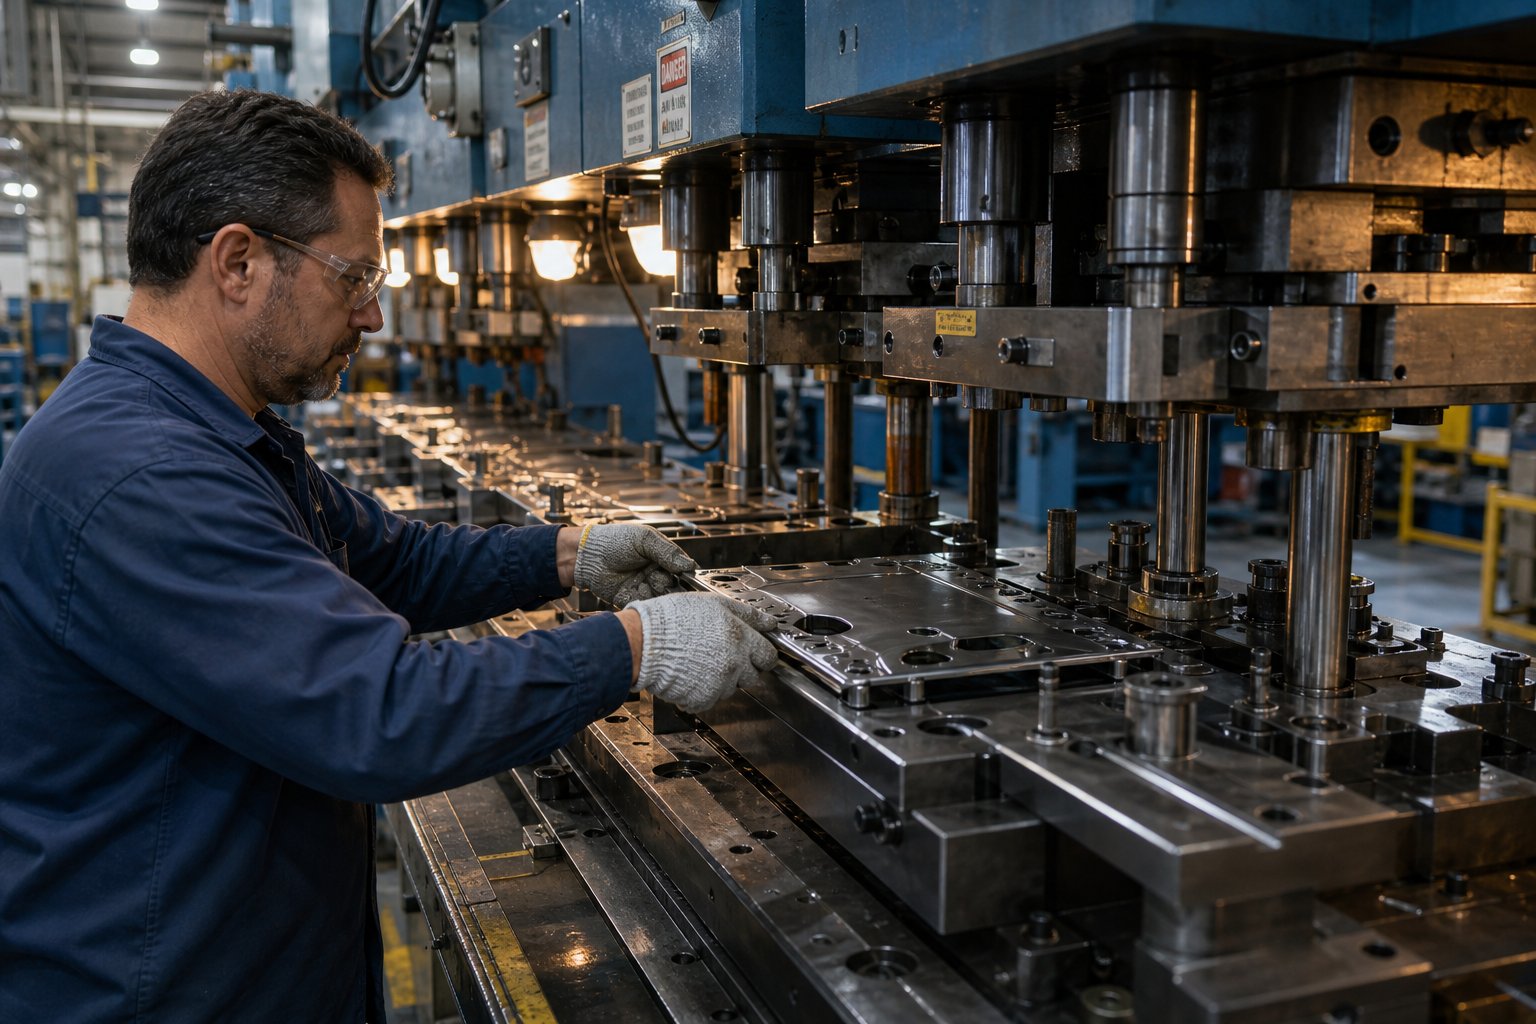
Das manuelle Transfer-Matrizenstanzen ist ein Metallumformungsprozess, bei dem ein menschlicher Bediener einzelne Werkstücke physisch zwischen separaten Matrizenstationen innerhalb einer Presse bewegt, wobei jede Station einen bestimmten Vorgang wie Stanzen, Ziehen, Lochen oder Beschneiden durchführt, bis die endgültige Teilegeometrie erreicht ist.
Einige Begriffe neigen dazu, im Gespräch durcheinander zu kommen, also lasst uns sie klären. ATransferstempelbezieht sich auf das Werkzeug selbst, eine Reihe unabhängiger Matrizenstationen, die darauf ausgelegt sind, nach und nach ein Teil zu formen. ATransferpresseist die Maschine, die diese Stationen beherbergt und die Tonnage für die Umformung bereitstellt.Transferprägungist die umfassendere Prozesskategorie. Wenn das Wort „manuell“ vor einem dieser Punkte steht, bedeutet dies, dass die Teilebewegung zwischen den Stationen von einem erfahrenen Bediener und nicht von Roboterarmen oder mechanischen Fingern abhängt.
Wie es sich von automatisiertem Transfer und Folgeverbundwerkzeugen unterscheidet
Stellen Sie sich einen progressiven Werkzeugaufbau vor: Ein fortlaufender Metallstreifen wird durch eine Reihe von Stationen geführt, und das Teil bleibt bis zum endgültigen Abschneiden mit diesem Streifen verbunden. Der Streifen selbst fungiert als Transportmechanismus. Beim automatisierten Transferprägen bewegen sich einzelne Rohlinge ohne menschliches Eingreifen über mechanische Greifer oder Robotersysteme zwischen den Stationen.
Zwischen diesen Ansätzen liegt die manuelle Übertragung. Ähnlich wie beim automatisierten Transfer ist das Werkstück ein freier einzelner Rohling und nicht Teil eines fortlaufenden Streifens. Dadurch kann das Teil zwischen den Stationen gedreht, gewendet oder neu positioniert werden, was komplexe Geometrien ermöglicht, die mit Streifenzuführungs-Folgeverbundwerkzeugen einfach nicht möglich sind. Der entscheidende Unterschied besteht darin, dass jeder Transfer von einem geschulten Bediener durchgeführt wird, der in jeder Phase taktiles Feedback und visuelle Inspektionen nutzt. Es gibt keine Robotergreifer, keine programmierbaren Bewegungspfade, sondern nur erfahrene Hände, die von Prozesskenntnissen geleitet werden.
Folgeverbundwerkzeuge eignen sich hervorragend für kleinere Teile mit hohem{0}}Volumen. Automatisierte Transferlinien verarbeiten große oder komplexe Teile mit Produktionsgeschwindigkeit. Die manuelle Übertragung nimmt den Raum ein, in dem die Teilekomplexität eine freie-Zustandsmanipulation erfordert, Volumen oder Budgets jedoch die Kapitalinvestition in die Automatisierung nicht rechtfertigen.
Warum dieser Prozess in der modernen Fertigung immer noch wichtig ist
Sie fragen sich vielleicht, warum sich jede Werkstatt im Zeitalter von Industrie 4.0 auf die manuelle Teilehandhabung verlassen sollte. Die Antwort ist Wirtschaftlichkeit und Flexibilität. Nicht jedes Stanzteil wird in einer Stückzahl von 500.000 pro Jahr hergestellt. Nicht jedes Projekt verfügt über die Vorlaufzeit oder das Budget für die Roboterintegration. Und nicht jede Teilegeometrie bleibt lange genug eingefroren, um eine automatisierte Werkzeugbestückung zu rechtfertigen.
Das manuelle Transferprägen bleibt für die Produktion kleiner-bis-mittlerer Stückzahlen, die Validierung von Prototypen und Teile, deren Größe oder Formkomplexität eine progressive Streifenzuführung ausschließt, weiterhin relevant. Der Bediener wird zu einem integrierten Qualitätskontrollpunkt, der Materialfehler, Fehlzuführungen oder Formungsanomalien in Echtzeit erkennt. Dieses menschliche Element führt zwar zu Variabilität, aber es führt auch zu einer Anpassungsfähigkeit, mit der eine starre Automatisierung nicht mithalten kann.
Bei diesem Artikel handelt es sich um eine herstellerneutrale technische Ressource. Kein Verkaufsargument, keine Markenbevorzugung. Das Ziel besteht darin, Ihnen den technischen und wirtschaftlichen Rahmen zu geben, um zu beurteilen, ob manuelle Übertragungen zu Ihrem nächsten Projekt gehören, und Ihnen dabei zu helfen, genau zu erkennen, was sich in diesem Werkzeugangebot verbirgt.
So funktioniert das manuelle Transfer-Stanzen Schritt für Schritt
Stellen Sie sich vor, Sie stehen an der Presse. Links von Ihnen liegt ein Stapel flacher Metallrohlinge. Vor Ihnen erstreckt sich das Matrizenbett mit drei, vier, vielleicht sechs Stationen, die nacheinander angeordnet sind und von denen jede für die Durchführung eines bestimmten Formvorgangs ausgerüstet ist. Ihre Aufgabe besteht darin, ein Stück Blech durch jede Station zu führen und es von einem flachen Rohling in ein fertiges dreidimensionales Teil zu verwandeln. Das ist der Schritt-für-Schritt-Prozess des Transferstanzens in seiner grundlegendsten Form, und jede Bewegung, die Sie ausführen, hat Auswirkungen auf die Maßhaltigkeit und die Teilequalität.
Beladung und Betrieb der ersten Station
Der Zyklus beginnt mit der Rohlingsvorbereitung. Abhängig von der Werkstatteinrichtung kommen die Rohlinge entweder vor-zugeschnitten aus einem separaten Stanzvorgang an oder werden offline aus dem Coil-Vorrat geschnitten und auf einer Palette in der Nähe der Presse gestapelt. Der Bediener wählt einen Rohling aus, prüft ihn visuell auf Oberflächenfehler oder Grate und positioniert ihn auf den Positionierungsmerkmalen der ersten Matrizenstation. Diese Positionierungselemente, typischerweise Führungsstifte oder Nestblöcke, stellen sicher, dass der Rohling vor den Presszyklen präzise ausgerichtet ist.
Wenn der Rohling eingesetzt ist, aktiviert der Bediener den Pressenhub mithilfe einer Zweihandsteuerung (eine Sicherheitsanforderung, bei der beide Hände von der Matrize ferngehalten werden). Der Stößel senkt sich ab und die erste Station führt ihre Arbeit aus. In vielen Fällen übernimmt diese erste Station eine Zeichnung oder Form, die die primäre Form des Teils festlegt. Das Material wird in einen Formhohlraum gedrückt und erzeugt dort Tiefe und Kontur, wo kurz zuvor ein flaches Blech vorhanden war.
Wenn der Stößel zurückfährt, heben in der unteren Matrize eingebaute Teileheber das Werkstück über die Matrizenoberfläche. Dies ist der Hinweis des Bedieners. Das teilweise geformte Teil ist jetzt zum Aufnehmen zugänglich und liegt leicht erhöht auf federbelasteten Hebern, die das Greifen erleichtern und die Gefahr verringern, dass das Teil in der Kavität stecken bleibt.
Inter-Stationsübergreifender Transfer und Bediener-Workflow
Hier definiert das manuelle Element den Prozess wirklich. Der Bediener greift hinein, ergreift das Werkstück, hebt es aus der ersten Station und positioniert es in der nächsten neu. Das klingt einfach, erfordert aber ausgeprägte Fähigkeiten. Das Teil muss richtig ausgerichtet, präzise auf den Positionierungsmerkmalen der nächsten Station platziert und sauber freigegeben werden, bevor der nächste Hub erfolgen kann.
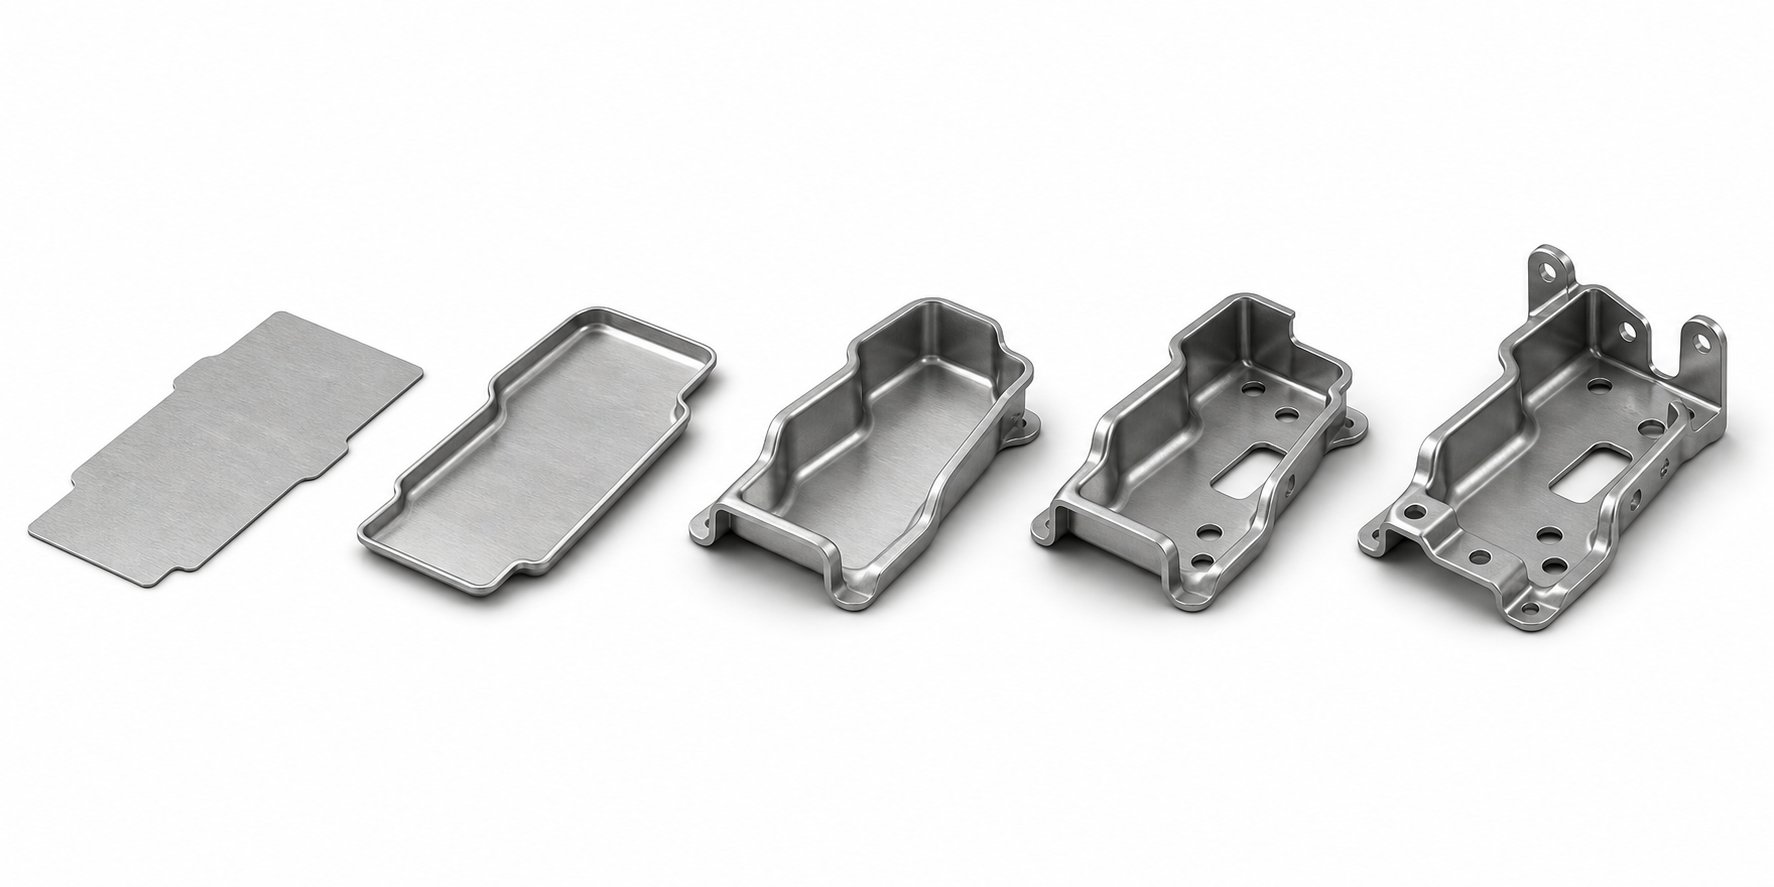
Jede Station führt einen bestimmten Arbeitsgang in einer sorgfältig geplanten Reihenfolge durch, um das Teil schrittweise zu formen, ohne das Material zu stark zu beanspruchen. Ein typischer Mehrstations-Workflow könnte wie folgt aussehen:
- Station 1 - Zeichnen:Der flache Rohling wird in eine anfängliche Becher- oder Schalenform geformt, wodurch die Tiefe und Grundkontur des Teils festgelegt wird.
- Station 2 - Neu zeichnen oder umgestalten:Die gezeichnete Form wird weiter verfeinert, vertieft oder in engere Radien und definiertere Merkmale umgeformt.
- Station 3 - Pierce:Löcher, Schlitze oder andere interne Merkmale werden in das teilweise geformte Teil gestanzt, während es in einer kontrollierten Position gehalten wird.
- Station 4 - Flansch oder Form:Kanten werden entsprechend der endgültigen Geometrie und den Maßangaben gebogen, umgebördelt oder geprägt.
- Station 5 - Trimmen:Überschüssiges Material vom Ziehflansch oder Umfang wird abgeschnitten, wodurch das endgültige Außenprofil entsteht.
Zwischen jeder Station führt der Bediener eine schnelle Sichtprüfung durch. Ist die Auslosung einheitlich? Bilden sich Risse oder Falten? Hat der Lochvorgang saubere Löcher ohne übermäßigen Grat erzeugt? Dieses eingebaute-Qualitätstor macht den Arbeitsablauf mit der manuellen Stanzstation einzigartig. Ein automatisiertes System basiert auf Sensoren und einer Postprozessinspektion. Ein erfahrener Bediener erkennt subtile Anomalien durch Sicht und Berührung in Echtzeit und erkennt so häufig Probleme, bevor sie sich zu Schrott ausbreiten.
Die Rolle des Bedieners beim Transferprägen geht über die einfache Materialhandhabung hinaus. Erfahrene Pressenbediener entwickeln ein taktiles Gespür dafür, wie sich ein Teil während der Platzierung „anfühlt“. Ein Teil, das nicht reibungslos in den Aufnahmevorrichtungen sitzt, kann auf Werkzeugverschleiß, eine Dimensionsverschiebung aufgrund von Materialschwankungen oder ein Formungsproblem in der vorherigen Station hinweisen. Diese Rückkopplungsschleife, die bei jeder Übertragung auftritt, fungiert als kontinuierliche Prozessüberwachung.
Endgültige Formung, Beschnitt und Teileauswurf
Die letzte Station übernimmt in der Regel abschließende Beschnitt-, Präge- oder Nachprägevorgänge, die kritische Abmessungen in die Toleranz bringen. Beim Prägen wird eine hohe lokale Kraft ausgeübt, um Merkmale zu schärfen, Oberflächen zu glätten oder eine strenge Maßkontrolle in bestimmten Bereichen zu erreichen. Bei einem Restrike-Vorgang werden Features neu-geformt, die nach der anfänglichen Formung möglicherweise leicht zurückgesprungen sind.
Sobald der letzte Pressenhub abgeschlossen ist, entnimmt der Bediener das fertige Teil und legt es in einen Sammelbehälter oder eine Inspektionsstation. In manchen Konfigurationen dient diese abschließende Entnahme auch als eine weitere Qualitätsprüfung, bei der der Bediener das Teil anhand einer Gut/Schlecht-Vorrichtung misst, bevor es den Pressenbereich verlässt.
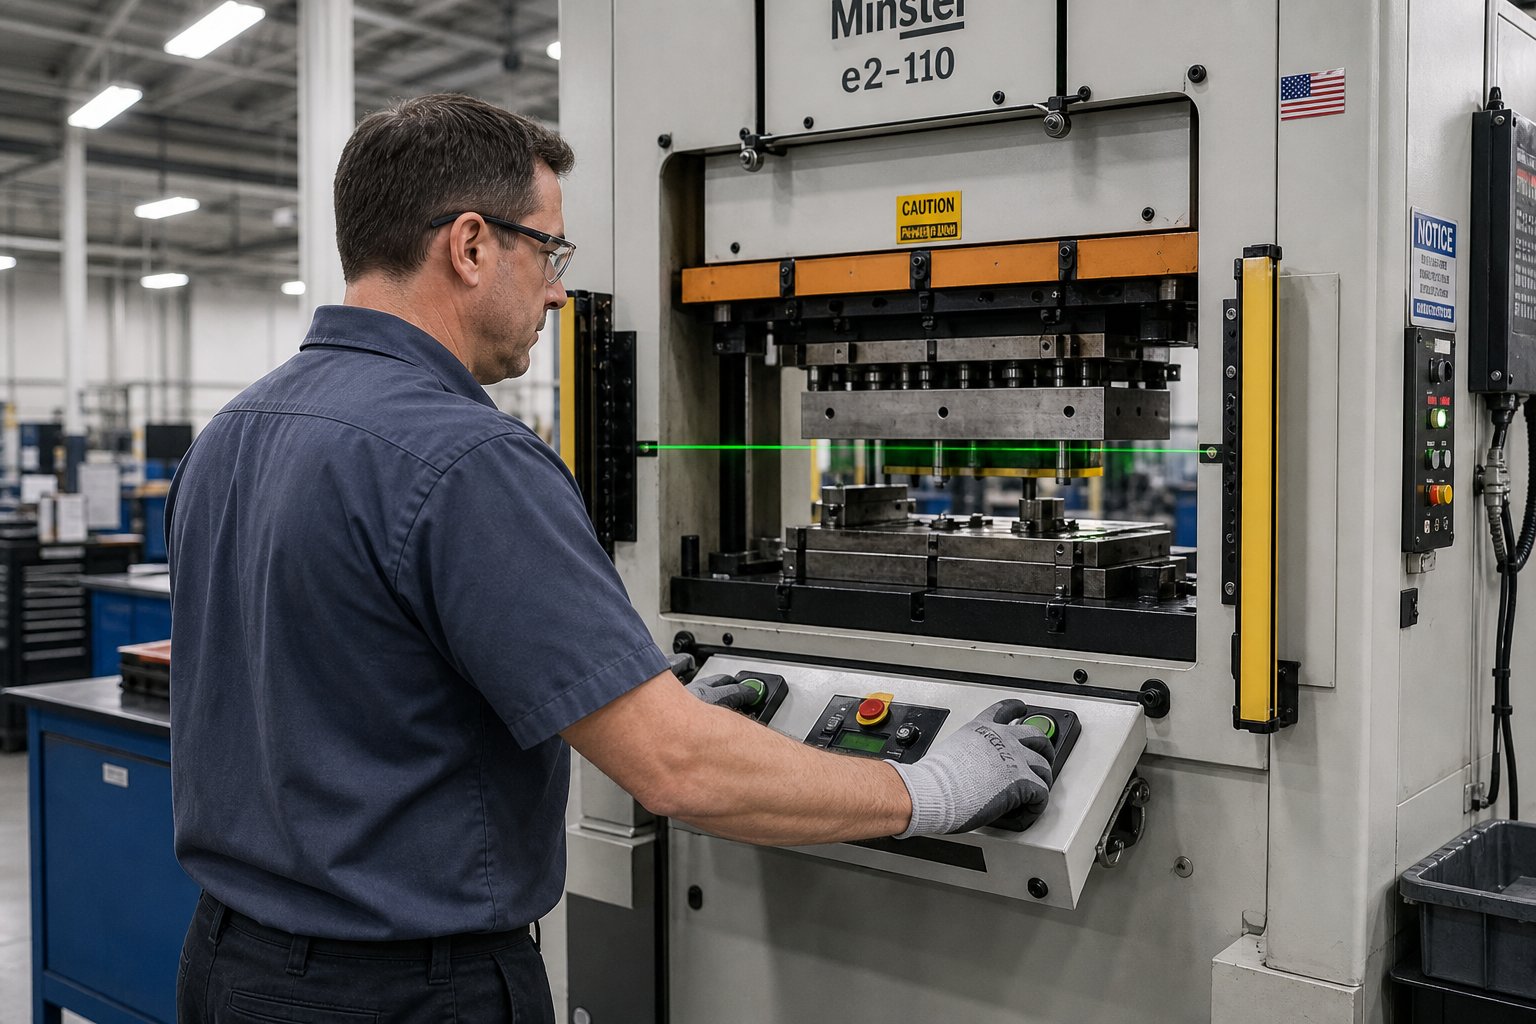
Während dieses gesamten Zyklus unterstützen Pressensteuerungen und Sicherheitssysteme den Arbeitsablauf des Bedieners. Die Zweihandbetätigung verhindert, dass sich der Stößel dreht, während sich die Hände im Matrizenbereich befinden. Lichtvorhänge bieten sekundären Schutz und stoppen die Presse, wenn der Körper des Bedieners im falschen Moment die Sensorebene durchbricht. Matrizenausrichtungsmerkmale wie Führungsstifte und Fersenblöcke, wie von angegebenMetalForming-MagazinStellen Sie sicher, dass die oberen und unteren Gesenkhälften unabhängig vom mechanischen Zustand der Presse präzise aufeinander treffen.
Die Zykluszeiten beim manuellen Transfer liegen je nach Teilegröße, Komplexität und Anzahl der Stationen typischerweise zwischen einigen Sekunden und über einer Minute pro Station. Im Vergleich zu automatisierten Transfersystemen mit 15 bis 45 Hüben pro Minute ist die manuelle Vorgehensweise deutlich langsamer. Aber Geschwindigkeit ist nicht der Punkt. Der Wert liegt in der Flexibilität, den geringeren Kapitalanforderungen und der Fähigkeit des Betreibers, sich spontan an Prozessschwankungen anzupassen.
Was diese Schritt-{0}}für-Anleitung zeigt, ist ein Prozess, bei dem in jeder Phase menschliches Urteilsvermögen verankert ist. Der Kompromiss-zwischen Durchsatz und Anpassungsfähigkeit prägt jede Entscheidung darüber, wann eine manuelle Übertragung sinnvoll ist, und dieser Kompromiss-wird besonders deutlich, wenn man ihn direkt mit anderen Stempelmethoden vergleicht.
Wann sollte man die manuelle Übertragung anderen Stempelmethoden vorziehen?
Jede Stempelmethode existiert, weil sie einen bestimmten Satz von Einschränkungen besser löst als die Alternativen. Die Herausforderung für Ingenieure und Einkäufer besteht darin, den richtigen Prozess an ihr tatsächliches Produktionsszenario anzupassen, anstatt sich standardmäßig auf die Spezialisierung eines Lieferanten zu verlassen. Die Wahl zwischen manuellem Transfer vs. progressivem Stanzen, automatisiertem Transfer oder zusammengesetzten Stanzansätzen hängt von einer Handvoll messbarer Variablen ab: Teilegröße, Jahresvolumen, geometrische Komplexität, Budget und Zeitrahmen.
Manueller Transfer vs. progressives Stanzen
Folgeverbundwerkzeuge halten das Werkstück während des gesamten Umformvorgangs an einem Trägerband befestigt. Dieser Streifen fungiert sowohl als Transportmechanismus als auch als Positionsreferenz. Es funktioniert wunderbar für kleinere Teile, die in großen Stückzahlen hergestellt werden, bringt aber strenge Einschränkungen mit sich. Wenn Ihr Teil für eine effiziente Streifenzuführung zu groß ist oder tiefe Züge erforderlich sind, die den Trägerstreifen zerreißen würden, ist die Verwendung progressiver Werkzeuge einfach nicht machbar.
Bei der manuellen Übertragung entfällt der Streifen vollständig. Jeder Rohling ist ein freies Einzelstück, das heißt, der Bediener kann ihn drehen, wenden oder zwischen den Stationen neu positionieren. Teile, die Bearbeitungen auf mehreren Flächen, die Bildung tiefer Hohlräume oder asymmetrische Geometrien erfordern, die eine Neuausrichtung erfordern, sind realisierbar. Der Kompromiss-ist Geschwindigkeit und Arbeitskosten. Beim progressiven Stanzen werden Teile mit Geschwindigkeiten hergestellt, die mit manuellen Methoden nicht erreicht werden können, und der Arbeitsanteil pro Teil sinkt in einer gut laufenden progressiven Linie auf nahezu Null.
Wann sollte man das manuelle Transfer-Stanzen anstelle des progressiven Stanzens verwenden? Wenn Ihre Teilegeometrie eine freie Zustandsmanipulation erfordert, wenn die jährlichen Stückzahlen unter den Schwellenwert fallen, ab dem sich die Investition in Folgeverbundwerkzeuge amortisiert, oder wenn sich das Design noch in der Entwicklung befindet und Sie die Flexibilität benötigen, den Stationsbetrieb zu ändern, ohne eine ganze Folgeverbundmatrize zu verschrotten.
Manueller Transfer vs. automatisierte Transferlinien
Automatisierte Transfersysteme nutzen mechanische Finger oder Roboterarme, um Teile mit Produktionsgeschwindigkeiten von 15 bis 45 Hüben pro Minute zwischen Stationen zu bewegen. Sie kombinieren die geometrische Flexibilität von Transferdüsen mit der Durchsatzkonstanz der Automatisierung. Klingt ideal, oder?
Der Haken ist Kapitalinvestition und Vorlaufzeit. Automatisierte Transferlinien erfordern erhebliche Vorabausgaben für Robotik, Programmierung, Integration und für jedes Teil spezifische End-{1}}of-Werkzeuge. Diese Investition macht sich bei hohen Stückzahlen durchaus bezahlt, schafft aber eine Gewinnschwelle, unterhalb derer der manuelle Betrieb wirtschaftlicher ist. Bei vielen Herstellern liegt dieser Schnittpunkt irgendwo im Bereich von 50.000 bis 150.000 Teilen pro Jahr, je nach Teilekomplexität, Zykluszeit und Arbeitsaufwand.
Die manuelle Übertragung ermöglicht außerdem eine schnellere Einrichtung für die Einführung neuer Teile. Es gibt keine Roboterpfadprogrammierung, kein Greiferdesign und kein Integrations-Debugging. Ein erfahrener Bediener kann mit minimaler Umrüstzeit mit der Inbetriebnahme eines neuen Werkzeugsatzes beginnen. Bei kleinen Produktionsläufen, Konstruktionsmustern oder Brückenproduktionen während des Baus automatisierter Werkzeuge bietet die manuelle Handhabung eine sofortige Leistungsfähigkeit ohne Vorlaufzeiten für die Automatisierung.
Entscheidungsmatrix für die Auswahl der Stempelmethode
In der folgenden Tabelle sind die wichtigsten Auswahlkriterien für vier gängige Stempelansätze aufgeführt. Nutzen Sie es als Auswahlhilfe für die Transferstanzmethode, um Ihre Optionen einzugrenzen, bevor Sie Lieferanten für detaillierte Angebote beauftragen.
| Kriterien | Manuelle Übertragung | Automatisierte Übertragung | Progressiver Würfel | Zusammengesetzter Würfel |
|---|---|---|---|---|
| Teilegrößenbereich | Mittel bis groß | Mittel bis groß | Klein bis mittel | Klein bis mittel |
| Ideales Jahresvolumen | 1,000 - 50,000 | 50,000 - 500,000+ | 100,000+ | 10,000 - 200,000 |
| Geometrische Komplexität | Hoch (mehrachsiges Formen, Tiefziehen) | Hoch (mehrachsiges Formen, Tiefziehen) | Mäßig bis hoch (begrenzt durch das Streifenformat) | Niedrig (flache oder einfache Biegungen) |
| Werkzeugvorlaufzeit | 6 - 12 Wochen | 12 - 20 Wochen (einschließlich Automatisierungsintegration) | 8 - 16 Wochen | 4 - 8 Wochen |
| Kapitalinvestition | Niedrig bis mittel (nur Werkzeugkosten) | Hoch (Matrizen + Robotik + Integration) | Mäßig bis hoch (komplexe Streifendüse) | Niedrig |
| Flexibilität für Designänderungen | Hoch (einzelne Stationen leicht modifizierbar) | Mäßig (möglicherweise ist eine Neuprogrammierung erforderlich) | Niedrig (Änderungen des Streifenlayouts sind teuer) | Mäßig |
| Durchsatzrate | Niedrig (Bediener-im Tempo) | Hoch (15 - 45 SPM) | Hoch (20 - 60+ SPM) | Mäßig bis hoch |
| Betreiberabhängigkeit | Hoch | Niedrig | Niedrig | Niedrig bis mäßig |
Aus diesem Vergleich ergeben sich einige Muster. Der manuelle Transfer nimmt eine bestimmte Nische ein: geometrisch komplexe Teile in Stückzahlen, die zu gering sind, um eine Automatisierung zu rechtfertigen, oder Projekte, bei denen die Fluidität des Designs Werkzeuge erfordert, die sich ohne große Neuinvestitionen anpassen lassen. Es ist nicht die schnellste Methode. Es ist nicht das billigste im Maßstab. Aber es schließt eine Lücke, die kein anderer Einzelansatz für seinen Zielvolumenbereich so wirtschaftlich abdeckt.
Einschränkungen verdienen eine ehrliche Anerkennung. Die Variabilität des Bedieners beeinflusst die Zykluskonsistenz. Müdigkeit während langer Schichten kann die Qualität beeinträchtigen. Und der Durchsatz wird niemals mit automatisierten Alternativen mithalten können. Wenn Ihre Prognose zeigt, dass die Volumina bei stabiler Geometrie auf über 50.000 Teile pro Jahr steigen, beginnt der Vergleich zwischen manuellen und automatisierten Transferdüsen, die Automatisierung allein aufgrund der Wirtschaftlichkeit pro Teil zu begünstigen.
Bei der eigentlichen Entscheidung geht es nicht nur darum, welche Methode heute am günstigsten ist. Es geht darum, welche Methode derzeit zu Ihrer Produktionsrealität passt und gleichzeitig bei steigenden Volumina einen gangbaren Weg für die Zukunft bietet. Diese zukunftsorientierte Betrachtungsweise ist insbesondere dann wichtig, wenn Sie mit der Bewertung beginnen, welche Materialien und Geometrien der Prozess innerhalb seines Toleranzbereichs tatsächlich verarbeiten kann.
Materialien, Toleranzen und Eignung der Teilegeometrie
Die Wahl der richtigen Prägemethode ist nur die halbe Miete. Die andere Hälfte besteht darin, zu wissen, ob Ihr Material, Ihre Dicke und Ihre Teilegeometrie tatsächlich im Rahmen der Möglichkeiten dieser Methode funktionieren. Das manuelle Transfer-Stanzen ist vielseitig, aber nicht universell. Bestimmte Metalle verhalten sich über mehrere Umformstationen hinweg besser, bestimmte Stärken stellen Bediener vor Herausforderungen bei der Handhabung und bestimmte Geometrien erfordern mehr Stationen, als der Prozess wirtschaftlich rechtfertigen kann. Wenn Sie diese Grenzen kennen, können Sie Werkzeugangebote vermeiden, die auf Annahmen basieren, die nicht mit der Realität Ihres Teils übereinstimmen.
Für den manuellen Transfer geeignete Metalle und Legierungen
Die besten Materialien für das Transferprägen haben ein gemeinsames Merkmal: Sie tolerieren eine mehrstufige Umformung ohne Rissbildung, übermäßige Rückfederung oder Kaltverfestigung bis zu dem Punkt, an dem nachfolgende Stationen sie nicht mehr weiter formen können. Da jede Station in einem manuellen Transferaufbau einen eigenen Vorgang an einem freistehenden Rohling ausführt, muss das Material während der gesamten Formungssequenz genügend Duktilität beibehalten, um die endgültige Geometrie ohne Fehler zu erreichen.
Weichstahl (Sorten wie DC01 bis DC06) bleibt das Arbeitspferd. Seine hohe Formbarkeit, sein vorhersagbares Verhalten und seine geringen Kosten machen es ideal für strukturelle Halterungen, Gehäuse und Stanzteile für allgemeine Zwecke. Edelstahl (304, 316, 430) bietet Korrosionsbeständigkeit, erfordert jedoch eine höhere Presskraft und führt zu mehr Rückfederung, was zusätzliche Stationen für Nachzündung oder Kalibrierung bedeutet. Aluminiumlegierungen (1xxx-, 3xxx-, 5xxx-, 6xxx-Serie) lassen sich leicht formen und wiegen weniger, aber ihre Neigung zum Fressen an Werkzeugoberflächen erfordert ein sorgfältiges Schmiermittelmanagement und manchmal spezielle Formbeschichtungen.
Kupfer und Messing eignen sich gut für elektrische und dekorative Komponenten und bieten eine hervorragende Duktilität und einen gleichmäßigen Materialfluss. Speziallegierungen wie HSLA-Stähle (340-700 MPa) und fortschrittliche hochfeste Stähle (AHSS/DP/TRIP) werden in Automobilanwendungen immer häufiger eingesetztTransferstanzenermöglicht die Tiefzüge und komplexen Geometrien, die diese anspruchsvollen Materialien erfordern. Allerdings benötigen Materialien mit höherer -Festigkeit im Allgemeinen mehr Umformstationen, da jedes einzelne Ziehen oder Biegen weniger aggressiv sein muss, um Risse zu vermeiden.
Ein einzigartiger Faktor beim manuellen Transfer: Der Bediener handhabt das Werkstück zwischen jeder Station physisch. Materialien, die scharfe Grate erzeugen (härtere Edelstahlsorten, AHSS) oder durch Reibung entstehende Wärme speichern, stellen ergonomische Bedenken dar. Betriebe, in denen diese Legierungen verarbeitet werden, erfordern oft Handschuhe, Entgraten zwischen den Stationen oder modifizierte Handhabungstechniken, die jeden Zyklus um Sekunden verlängern.
Dickenbereiche und Überlegungen zur Formbarkeit
Die Materialdicke beeinflusst beim manuellen Transfer direkt zwei Dinge: was die Presse formen kann und was der Bediener handhaben kann. Der allgemeine Metalldickenbereich für Transfermatrizen reicht von 0,5 mm bis 8,0 mm, obwohl der praktische Sweet Spot für manuelle Vorgänge je nach Teilegröße und -gewicht etwas kleiner wird.
Dünnere Materialien (unter 1,0 mm) lassen sich leicht formen, stellen jedoch eine Herausforderung bei der Handhabung dar. Ein großer, dünner Rohling ist schlaff und lässt sich nur schwer genau in Positionierungsnester positionieren. Während des Transports kann es sich unter seinem Eigengewicht verformen, was zu Maßabweichungen führt, die automatische Greifer vermeiden würden. Dickeres Material (über 4,0 mm) erfordert eine wesentlich höhere Presskraft und produziert schwerere Werkstücke, die die Bediener schneller ermüden, insbesondere bei mehrstündigen Schichten.
Formbarkeitsbewertungen bestimmen, wie aggressiv jede Station das Material vor dem nächsten Transfer formen kann. Ein gut formbares Material wie Weichstahl in Tiefziehqualität kann die endgültige Geometrie in vier Stationen erreichen, während ein weniger duktiler rostfreier Stahl sechs oder sieben Stationen benötigt, um die gleiche Form zu erreichen, ohne zu reißen. Mehr Stationen bedeuten mehr Transfers, längere Zykluszeiten und eine höhere kumulierte Bedienung durch den Bediener, die sich alle auf Ihre Stückkosten auswirken.
| Materialtyp | Typischer Dickenbereich | Formbarkeitsbewertung | Allgemeine Anwendungen |
|---|---|---|---|
| Weichstahl (DC01-DC06) | 0.5 - 6.0 mm | Hoch | Halterungen, Strukturverstärkungen, Gehäuse |
| Edelstahl (304, 316, 430) | 0.5 - 4.0 mm | Medium | Medizinische Gehäuse, Gerätetafeln, Lebensmittelausrüstung |
| Aluminium (1xxx, 3xxx, 5xxx, 6xxx) | 0.5 - 5.0 mm | Hoch bis sehr hoch | Kühlkörper, Gehäuse, leichte Strukturteile |
| Kupfer | 0.5 - 3.0 mm | Hoch | Elektrische Sammelschienen, Steckverbinder, Wärmetauscher |
| Messing | 0.5 - 3.0 mm | Hoch | Dekorative Hardware, elektrische Kontakte, Sanitärarmaturen |
| HSLA / AHSS (340-1500 MPa) | 0.8 - 8.0 mm | Niedrig bis mittel | Automobilstrukturkomponenten, sicherheitskritische-Teile |
Erreichbare Toleranzen und Anforderungen an die Presskraft
Bei der Toleranzfähigkeit ist es wichtig, dass Toleranzen beim manuellen Transfer-Stanzen einen ehrlichen Kontext erfordern. Das Werkzeug selbst kann enge Abmessungen einhalten. Branchendaten zeigen Standardproduktionstoleranzen von ±0,05 mm bei geformten Merkmalen und ±0,03 mm bei durchbohrten Lochstellen, wobei Präzisionsprägestationen auf kritischen Oberflächen ±0,02 mm erreichen. Diese Zahlen sind bei manueller Übertragung erreichbar, allerdings mit einer Einschränkung: Durch die Konsistenz der Bedienerplatzierung entsteht eine Variable, die durch automatisierte Systeme eliminiert wird.
Wenn ein Roboter ein Teil in eine Matrizenstation einlegt, liegt die Positionswiederholgenauigkeit bei jedem einzelnen Zyklus im Hundertstelmillimeterbereich. Wenn ein menschlicher Bediener dasselbe Teil platziert, hängt die Wiederholbarkeit vom Design der Lokalisierungsmerkmale, den Fähigkeiten des Bedieners und dem Ermüdungsgrad ab. Gut-entworfene Nester und Führungsstifte gleichen dies aus, indem sie das Teil in die exakte Position führen, unabhängig davon, wie präzise der Bediener es fallen lässt. Wenn Ihr Toleranzstapel jedoch eine Positionierungsgenauigkeit erfordert, die über das hinausgeht, was passive Ortungsfunktionen erzwingen können, werden Sie bei manuellen Vorgängen im Vergleich zu automatisierten Äquivalenten höhere Ausschussraten feststellen.
Bei Lochtoleranzen halten gleiche -ebene Löcher, die in einer einzigen Station gestanzt werden, zuverlässig ±0,05 mm (ungefähr ±0,002 Zoll), da die Matrize die gesamte Positionsgenauigkeit intern übernimmt. Es treten Probleme auf, wenn sich Loch-zu--Lochbeziehungen über mehrere Stationen erstrecken, da jede Übertragung eine kleine Positionsvariable einführt. Eng tolerierte Features, die stationübergreifend referenzieren, erfordern möglicherweise Qualifizierungsvorgänge oder sekundäre Dimensionierungstreffer, die zusätzliche Kosten verursachen.
Die Anforderungen an die Presstonnage hängen von der Materialart, der Dicke und dem spezifischen Umformvorgang ab. Eine allgemeine Regel: Ziehvorgänge in Baustahl erfordern etwa 0,7 bis 1,0 Tonnen pro Zentimeter Rohlingsumfang, während das Lochen etwa 80 % der Materialzugfestigkeit multipliziert mit der Scherfläche erfordert. Transfergesenkpressen haben in der Regel ein Gewicht von 200 bis 1.500 Tonnen, wobei die meisten manuellen Transferanwendungen in den Bereich von 200 bis 600 Tonnen fallen, da die Pressen mit der größten Tonnage in der Regel eine automatisierte Handhabung rechtfertigen.
Die Eignung der Teilegeometrie für das manuelle Transferprägen hängt direkt von der Anzahl der Stationen und der Schwere der Umformung ab. Tiefziehen (bis zu 250 mm Tiefe über mehrere Nachziehstationen), komplexe Geometrien mit mehreren Biegungen und asymmetrische Merkmale funktionieren alle gut, da der freistehende Rohling einen vollständigen 360-Grad-Zugriff auf die Matrize ermöglicht. Allerdings erfordert jedes geometrische Merkmal, das einen separaten Formvorgang erfordert, eine weitere Station und einen weiteren manuellen Transfer. Ein Teil mit sechs unterschiedlichen Merkmalen, die sechs Stationen erfordern, ist machbar. Ein Teil, das zwölf Stationen erfordert, drängt die Wirtschaftlichkeit in Richtung Automatisierung, einfach weil der kumulierte Arbeitsaufwand pro Stück unerschwinglich wird.
Das Zusammenspiel von Materialauswahl, Dicke, Toleranzen und Geometriekomplexität bestimmt, wie Ihr Werkzeug tatsächlich aussehen wird. Und es sind genau diese Faktoren, die die Werkzeugkonstruktionsentscheidungen bestimmen, die die meisten Käufer in einem Angebot nie sehen, insbesondere die Art und Weise, wie die Werkzeugstationen angeordnet sind und welche Funktionen es einem Bediener ermöglichen, über Tausende von Zyklen hinweg konsistente Ergebnisse zu erzielen.
Werkzeugdesign für das manuelle Transfer-Stanzen
In einem Werkzeugangebot werden möglicherweise die Anzahl der Stationen, der Materialtyp und die Presskraft aufgeführt, die in der Matrize selbst verankerte Designphilosophie wird jedoch selten erläutert. Wenn Teile von Hand und nicht von Roboterfingern bewegt werden, ändert sich jeder Aspekt des Werkzeuglayouts. Stationsabstand vergrößert sich. Ortungsfunktionen sorgen für fehlerverzeihendere Eintrittswinkel. Die Teileaufnahmepunkte sind für den menschlichen Halt und nicht für die mechanische Klemmkraft geformt. Diese Details erscheinen nicht als separate Einzelposten, haben aber direkten Einfluss auf die Werkzeugkosten, die Zykluszeit und die Konsistenz Ihrer fertigen Teile.
Layout der Matrizenstation für manuelle Handhabung
In automatisierten Transfersystemen können Stationen dicht aneinander gepackt werden, da mechanische Arme programmierten Pfaden mit einer Wiederholgenauigkeit im Millimeterbereich folgen. Die Teilungslänge, der Abstand zwischen den Stationen, wird minimiert, um den Transferweg zu reduzieren und die Geschwindigkeit zu maximieren. Manuelle Vorgänge kehren diese Priorität um. Der Stationsabstand muss den Armen, dem Oberkörper und den Sichtlinien des Bedieners gerecht werden.
Stellen Sie sich vor, Sie greifen in ein Pressenbett, um ein teilweise geformtes Teil auf ein Nest zu legen, während Ihre andere Hand immer noch das Teil von der vorherigen Station hält. Wenn die Stationen zu nahe beieinander liegen, kollidieren die Hände des Bedieners mit den Werkzeugkomponenten, den Führungsstiften des oberen Schuhs oder dem Werkstück in der benachbarten Station. Werkzeugkonstrukteure, die an Konstruktionsmerkmalen für manuelle Transferwerkzeuge arbeiten, tragen diesem Umstand Rechnung, indem sie die Teilungslänge über das hinaus erhöhen, was die Teilegeometrie unbedingt erfordert, und so dem Bediener physischen Freiraum geben, um jedes Werkstück ohne Behinderung zu greifen, auszurichten und freizugeben.
Auch die Matrizenhöhe spielt eine Rolle. In automatisierten Setups ist dieHöhe der Zuleitungist ausschließlich für die Geschwindigkeit des Übertragungsmechanismus und die Hubeffizienz optimiert. Bei der manuellen Handhabung muss sich die Matrizenoberfläche, auf der der Bediener Teile platziert und entnimmt, auf einer bequemen Arbeitshöhe befinden, normalerweise zwischen Taille und mittlerer -Brusthöhe. Wenn der Bediener an Stationen wiederholt zu hoch greifen oder sich zu tief beugen muss, beschleunigt sich die Ermüdung und die Platzierungsgenauigkeit nimmt im Laufe einer Schicht ab.
Die Anordnung des Pressenbetts folgt der gleichen Logik. Die Matrizensätze sind so positioniert, dass der Bediener von einer einzigen Standposition aus oder mit minimaler seitlicher Bewegung auf alle Stationen zugreifen kann. Bei Werkzeugen mit fünf oder mehr Stationen kann die Anordnung die Aufnahme- und Platzierungszonen versetzt anordnen, um kritische Bewegungen in Reichweite zu halten, ohne dass sich der Bediener über die Werkzeugfläche beugen muss.
Lokalisierung von Merkmalen, Nestern und Pilotsystemen
Hier liegt die zentrale Herausforderung bei der Werkzeugkonstruktion für das manuelle Transferprägen: Der Bediener platziert die Teile nicht mit der Präzision eines Roboters. Eine fachkundige Person könnte an einem guten Tag eine Platzierungswiederholgenauigkeit von 1 bis 2 mm erreichen, aber die Positionierungsmerkmale in der Matrize müssen diese Schwankungen ausgleichen und das Werkstück jedes Mal genau in die erforderliche Position führen.
Dies wird durch mehrere Designelemente erreicht:
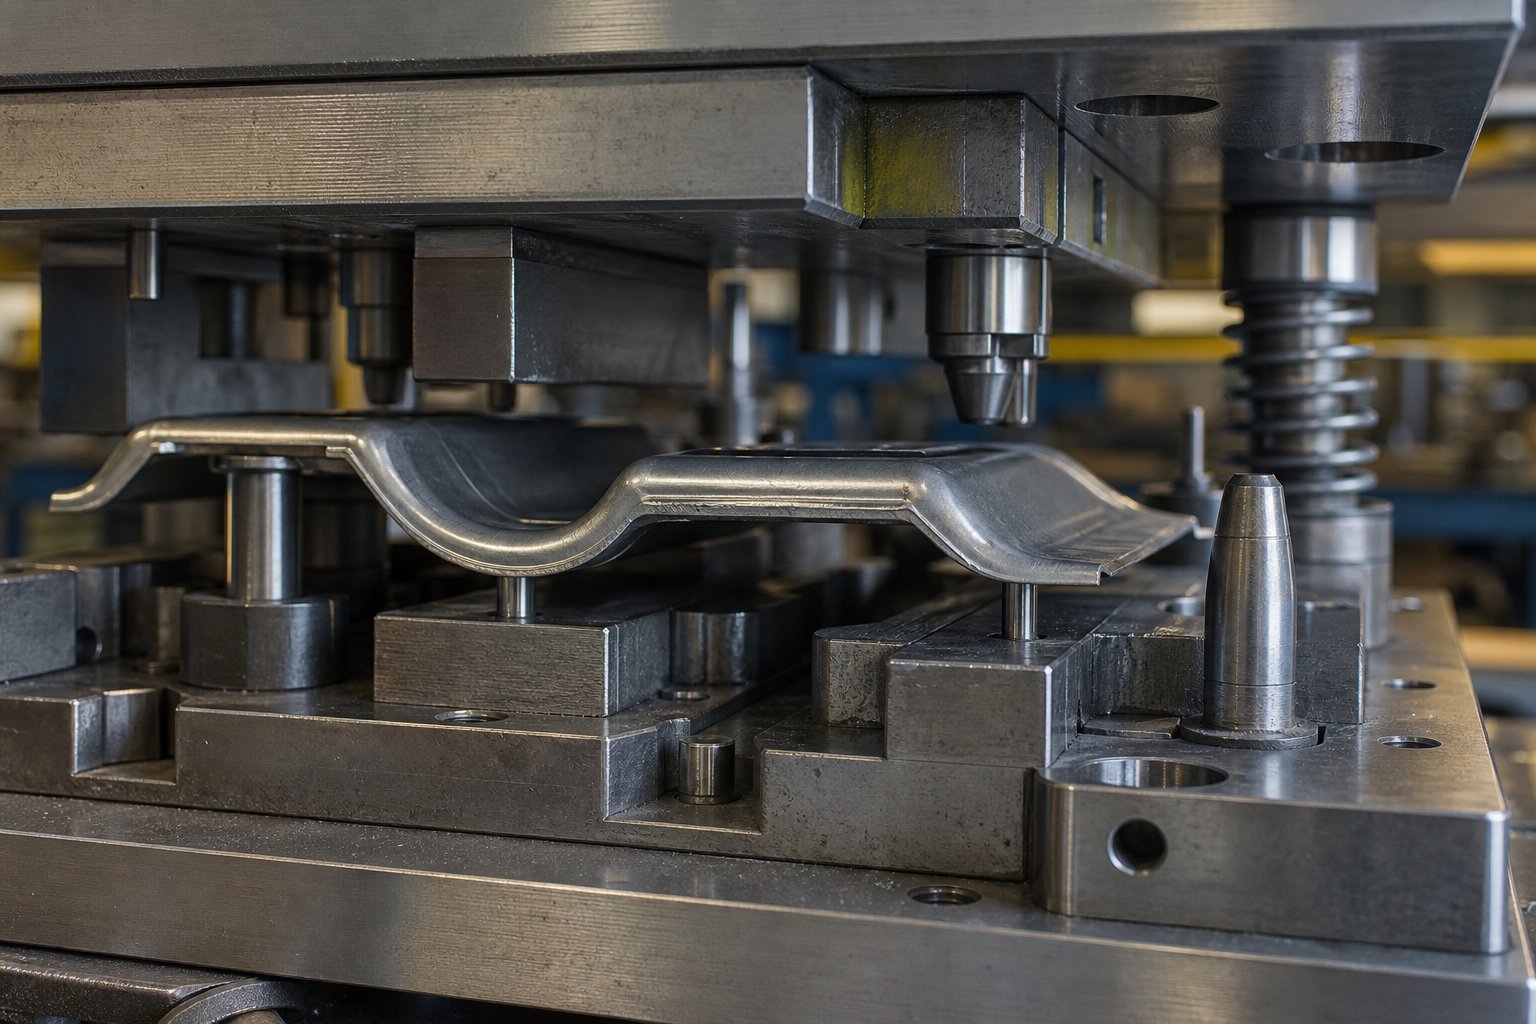
- Führungsstifte:Konische Stifte, die in zuvor in das Teil gebohrte Löcher eingreifen. Der Bediener lässt das Werkstück ungefähr über die Stifte fallen, und der Konus führt es genau in die Mitte, während sich das Teil durch die Schwerkraft setzt oder wenn sich die Matrize schließt.
- Nestblöcke:Konturierte untere Formoberflächen, die so geformt sind, dass sie der aktuell geformten Geometrie des Teils entsprechen. Ein kegelförmiges Teil wird beispielsweise automatisch an der richtigen Stelle verschachtelt, einfach durch die Interaktion seiner Form mit dem Hohlraum.
- Spurschienen und Anschläge:Physische Kanten, die verhindern, dass das Teil über die richtige Position auf der X- oder Y-Achse hinaus rutscht. Der Bediener schiebt das Teil, bis es den Anschlag berührt, wodurch Rätselraten in eine oder mehrere Richtungen entfallen.
- Stifte-gedrückt halten:Federbelastete Stifte halten das Teil fest, nachdem der Bediener es losgelassen hat, und halten es stabil, bis sich die obere Matrize senkt und das Werkstück zum Formen erfasst.
- Anschnitt-in Fasen:Großzügige Eintrittswinkel bei Verschachtelungsmerkmalen, die das Teil zur Mitte hin leiten, selbst wenn die ursprüngliche Platzierung des Bedieners leicht vom-Ziel abweicht.
Durch die Kombination dieser Lokalisierungsfunktionen bei Transfer-Matrizenwerkzeugen entsteht effektiv ein System, bei dem die grobe Platzierung durch den Menschen zu einer präzisen Matrizenpositionierung verfeinert wird. Je besser das Ortungssystem ist, desto weniger Fähigkeiten sind vom Bediener pro Zyklus erforderlich und desto konsistenter sind die resultierenden Teile über alle Produktionsläufe hinweg.
Eine Designüberlegung speziell für manuelle Arbeiten: Die Positionierungsmerkmale dürfen die Finger des Bedieners beim Platzieren nicht behindern. Eine Verschachtelung, die die Teilegeometrie perfekt erfasst, aber erfordert, dass der Bediener das Werkstück zwischen engen -Spielwänden einfädelt, verursacht Fummelei und verlangsamt die Zykluszeit. Werkzeugkonstrukteure erweitern die Eintrittsfreiräume und fügen Entlastungsschnitte hinzu, sodass Teile mit einer natürlichen Handbewegung von oben eingelegt werden können, anstatt sie von der Seite einzufädeln.
Bypass-Kerben und inter-Stationsdesignelemente
Umgehungskerben im Stanzwerkzeugdesign dienen einem bestimmten funktionalen Zweck, der in vielen Werkzeugzitaten nie erklärt wird. Hierbei handelt es sich um bearbeitete Freiflächen in den Matrizenschuhen oder Führungsplatten, die den Durchgang teilweise geformter Teile zwischen den Stationen ermöglichen, ohne benachbarte Werkzeugkomponenten zu beeinträchtigen. Bei einem Folgeverbundwerkzeug übernimmt der Bandträger kontinuierlich die vertikale und horizontale Positionierung. Bei der Transferarbeit bewegt sich das Teil durch den offenen Raum zwischen den Stationen, und jede hervorstehende Werkzeugkomponente auf diesem Weg stellt ein Hindernis dar.
Bei der manuellen Übertragung kommt den Bypass-Kerben eine zusätzliche Bedeutung zu. Der Bediener hebt das Teil nach oben und aus einer Station heraus, bewegt es seitlich und senkt es in die nächste ab. Die vertikale Hubkomponente bedeutet, dass das Teil alle oberen Gesenkkomponenten, Abstreifplatten oder Führungsstifte im Verfahrweg freigeben muss. In Abstreifplatten eingeschnittene Kerben oder in Oberschuhe eingearbeitete Reliefs schaffen diesen vertikalen Abstand, ohne die strukturelle Integrität des Werkzeugs zu beeinträchtigen.
Zu den weiteren Designelementen zwischen den Stationen, die sich zwischen manuellen und automatischen Transferwerkzeugen unterscheiden, gehören:
- Platzierung der Führungspfosten im Oberschuh:Die Pfosten befinden sich fast immer in der oberen und nicht in der unteren Werkzeughälfte, sodass die untere Werkzeugoberfläche für den Zugang des Bedieners frei bleibt und Hindernisse im Transportweg des Teils vermieden werden.
- Erhöhte offene Höhe:Der Pressenhub und die Schließhöhe der Matrize sind so spezifiziert, dass zwischen der oberen und unteren Matrizenhälfte ausreichend Tageslicht vorhanden ist und der Bediener Zeit und Raum hat, die Teile vor dem nächsten Zyklus zu platzieren.
- Federbelastete Heber mit verlängertem Hub:Die Teile werden höher aus den Formhohlräumen herausgehoben als bei automatisierten Aufbauten, sodass sie leichter zu greifen sind, ohne tief in eine Werkzeugtasche greifen zu müssen.
- Ergonomische Griffflächen an Formteilen:Werkzeugkonstrukteure fügen manchmal kleine, nicht{0}funktionelle flache Zonen oder Flansche zur Teilegeometrie hinzu, um den Bedienern einen Greifpunkt zu bieten, wobei diese Merkmale in einer späteren Station abgeschnitten werden.
- Sichtbarkeit der Station:Die Komponenten der oberen Matrize sind so konzipiert, dass sie die visuelle Beeinträchtigung minimieren, sodass der Bediener die Positionierungsmerkmale sehen und die richtige Platzierung überprüfen kann, bevor er den Pressenhub einleitet.
- Führung der Schrottrutsche:Beschnittabfälle müssen die Matrize verlassen, ohne in die Transferzonen des Bedieners zu fallen oder eine manuelle Entfernung zu erfordern, die den Handhabungsrhythmus unterbricht.
Jedes dieser Elemente erhöht die Kosten für die Werkzeugkonstruktion. Ein größerer Stationsabstand bedeutet größere Matrizenschuhe und größere Pressenbetten. Oben-montierte Führungspfosten erfordern andere Fertigungsansätze als standardmäßige untere{3}}Führungspfosten. Erweiterte Lifter fügen Komponenten und Wartungspunkte hinzu. Dabei handelt es sich nicht um willkürliche Designentscheidungen; Sie sind die direkte technische Reaktion darauf, dass ein Mensch anstelle einer Maschine in den Prozesskreislauf eingebunden ist.
Die Balance, die Werkzeugkonstrukteure zwischen Präzision und Ergonomie finden, bestimmt letztendlich, was Sie für die Matrize und was Sie pro Teil der Arbeit bezahlen. Der Bau einer Matrize, die für den Bediener nur schwer zugänglich ist, kostet vielleicht weniger, führt aber zu langsameren Zykluszeiten, mehr Platzierungsfehlern und höheren Ausschussraten. Dieser Kompromiss zwischen anfänglichen Werkzeuginvestitionen und laufender Produktionseffizienz ist genau das wirtschaftliche Rätsel, das darüber entscheidet, ob die manuelle Übertragung für Ihre Volumina kosteneffizient bleibt oder ob die Zahlen auf Automatisierung hindeuten.
Kostenstruktur und Produktionsökonomie des manuellen Transfers
Dieses wirtschaftliche Rätsel von der Werkzeugseite spiegelt sich auch in der Produktion wider. Jede manuelle Transfer-Stanzkostenanalyse endet letztendlich mit der gleichen Frage: Ab welchem Volumen kompensiert die geringere Kapitalinvestition den höheren Arbeitsaufwand pro Teil nicht mehr? Die Antwort ist keine einzelne Zahl. Es hängt von der Komplexität des Werkzeugs, den Löhnen des Bedieners, der Zykluszeit und der Anzahl der Teile ab, die Sie benötigen, um Ihre Werkzeuge zu amortisieren. Die meisten Werkzeugangebote verschleiern diesen Zusammenhang, indem sie eine Pauschalsumme der Werkzeugkosten angeben, ohne die Wirtschaftlichkeit pro Teil offenzulegen, die darüber entscheidet, ob Sie tatsächlich Geld sparen oder es nur aufschieben.
Werkzeuginvestitionen und Kapitalkosten
Manuelle Transferwerkzeuge erfordern im Vergleich zu automatisierten Transfersystemen aus einem einfachen Grund geringere Vorabinvestitionen: Sie kaufen Werkzeugstationen ohne die Robotik, Programmierung, Endarmwerkzeuge und Integrationstechnik, die für die Automatisierung erforderlich sind. Ein manueller Transfer-Matrizensatz für ein mäßig komplexes Teil könnte in den gleichen allgemeinen Bereich fallen wie ein progressiver Matrizensatz mit ähnlicher Stationsanzahl, während eine automatisierte Transferlinie für das gleiche Teil zwei- bis dreimal so viel Investition erfordern könnte, wenn man die Integration mechanischer Handhabungssysteme und Steuerungen berücksichtigt.
Der Vergleich der Investitionen in Transferwerkzeuge wird noch weiter aufgeschlüsselt, wenn man die Durchlaufzeit berücksichtigt. Manuelle Transferwerkzeuge liefern in der Regel innerhalb von 6 bis 12 Wochen, da Sie nur die Matrizenstationen bauen. Automatisierte Systeme erfordern Wochen oder Monate für die Greiferkonstruktion, Bewegungsprogrammierung, Runoff-Tests und Integrations-Debugging. Dieser verlängerte Zeitrahmen bringt seine eigenen Kosten in Form verzögerter Produktionseinnahmen und einer längeren Markteinführungszeit mit sich.
Unabhängig von der Übertragungsmethode bestimmt immer noch die Komplexität des Werkzeugs den Grundpreis des Werkzeugs. Mehr Stationen bedeuten mehr Werkzeugstahl, mehr Bearbeitungszeit und mehr Probezyklen. Eine manuelle Transfermatrize mit fünf -Stationen kostet mehr als eine Matrize mit drei -Stationen, und zwar aus demselben Grund, aus dem ein größeres Haus mehr kostet als ein kleineres: mehr Material, mehr Arbeit, mehr Technik. Die Anzahl der Stationen wird durch die Teilegeometrie und die Formbarkeit des Materials bestimmt, nicht dadurch, ob ein Roboter oder eine Person das Teil bewegt.
Pro-Kostenfaktoren und Arbeitserwägungen
Hier unterscheiden sich die Stückkosten bei der manuellen Transfer-Stanzung stark von denen automatisierter Alternativen. DerStandardkostenformelFür Stanzteile werden Material (45–55 %), Arbeitsaufwand (15–25 %), Gemeinkosten (10–20 %), Qualität (2–8 %) und Verpackung (2–5 %) zu einem Einheitspreis zusammengefasst. Beim manuellen Transfer erhöht sich der Arbeitsaufwand im Vergleich zu automatisierten Methoden erheblich, da bei jedem einzelnen Zyklus ein Bediener aktiv beteiligt ist.
Berücksichtigen Sie die Kostenfaktoren, die sich auf jedes produzierte Teil auswirken:
- Zykluszeit:Manuelle Transferzyklen laufen langsamer als automatisierte Systeme. Während eine Roboterlinie 20 bis 40 Teile pro Minute produzieren kann, kann ein manueller Vorgang je nach Stationsanzahl 2 bis 8 Teile pro Minute liefern. Dieser Unterschied wirkt sich direkt auf die Arbeitskosten pro Stück aus.
- Bedienerlöhne:Erfahrene Druckmaschinenbediener in westlichen Märkten verdienen in der Regel 18 bis 25 US-Dollar pro Stunde. Jede Sekunde Zykluszeit führt zu einem messbaren Arbeitsaufwand pro Teil. Ein 30-sekündiger manueller Zyklus mit 20 US-Dollar/Stunde fügt allein rund 0,17 US-Dollar an direkter Arbeit hinzu, vor der Überlastung.
- Ausschussquoten:Die Variabilität des Bedieners kann zu etwas höheren Ausschussraten als bei automatisierten Systemen führen, insbesondere bei Schichtwechseln oder längeren Einsätzen, bei denen sich die Ermüdung ansammelt. Für jedes Ausschussteil fallen die gesamten Material- und Bearbeitungskosten bis zur Ausschussstelle an.
- Durchsatzobergrenze:Die maximale Tagesleistung wird durch menschliche Geschwindigkeit, Pausenpläne und Schichtstrukturen begrenzt. Sie können manuelle Vorgänge nicht einfach schneller ausführen, um einem Anstieg der Nachfrage gerecht zu werden, ohne Schichten oder Bediener hinzuzufügen.
Die Materialkosten bleiben unabhängig von der Transfermethode ungefähr konstant, da derselbe Rohling sowohl manuelle als auch automatisierte Stationen beschickt. Gemeinkosten, Qualitätsprüfungs- und Verpackungskosten variieren je nach Geschäft, verändern sich jedoch nicht dramatisch allein aufgrund des Übertragungsmechanismus.
Break-Even-Analyse über Produktionsmengen hinweg
Die Berechnung des Break-Even-Volumens zwischen manuellem und automatisiertem Stempeln folgt einer vorhersehbaren Logik. Der manuelle Transfer hat geringere Fixkosten (Werkzeuginvestitionen), aber höhere variable Kosten (Arbeit pro Teil). Die Automatisierung kehrt dieses Verhältnis um: Hohe Fixkosten werden über ein großes Volumen amortisiert, bei minimalem variablen Arbeitsaufwand pro Stück. An einem Kreuzungspunkt schneiden sich die Gesamtkostenkurven.
Anstatt erfundene Break-Even-Zahlen anzubieten, die vollständig von Ihrer spezifischen Situation abhängen, finden Sie hier den Rahmen für die Durchführung dieser Analyse in Ihrem eigenen Projekt:
- Berechnen Sie die manuellen Gesamtkosten:Werkzeuginvestition + (pro-Teil Arbeit + Material + Gemeinkosten) multipliziert mit dem prognostizierten Jahresvolumen.
- Berechnen Sie die gesamten automatisierten Kosten:Werkzeuginvestition + Automatisierungskapital + Integrationskosten + (pro-Teilmaterial + minimaler Arbeitsaufwand + Gemeinkosten) multipliziert mit dem prognostizierten Jahresvolumen.
- Finden Sie den Schnittpunkt:Lösen Sie nach dem Volumen auf, bei dem beide Gleichungen gleiche Gesamtkosten ergeben. Unterhalb dieser Lautstärke gewinnt die manuelle Einstellung. Darüber gewinnt die Automatisierung.
Mehrere Faktoren erhöhen die Gewinnschwelle (was eine längere manuelle Übertragung begünstigt): hohe Kosten für die Automatisierungsintegration, kurze Produktlebenszyklen, bei denen die Werkzeuge nicht lange genug laufen, um sich zu amortisieren, häufige Designänderungen, die eine Neuprogrammierung erfordern würden, und Teile mit Geometrien, die teure kundenspezifische End-von-Werkzeugen erfordern. Faktoren, die den Schwellenwert senken (und eine frühere Automatisierung begünstigen): hohe lokale Arbeitsraten, enge Zykluszeitanforderungen, sehr konsistente Toleranzanforderungen und mehrschichtige Produktionspläne, bei denen die Ermüdung des Bedieners zu einer Qualitätsvariable wird.
Bei Projekten in der Nähe der Kreuzungszone veranschaulichen die Werkzeugkosten zwischen 5.000 $ für einfache Matrizen und 100 $000+ für komplexe Multistationen-Sätze, wie groß die Investitionsspanne sein kann. Manuelle Transferwerkzeuge für Teile mittlerer{6}}komplexer Komplexität liegen im Allgemeinen im unteren Teil dieses Bereichs, was genau der Grund dafür ist, dass sie für Jahresvolumina unter 50.000 Stück wirtschaftlich attraktiv bleiben, wenn der Vorteil der Automatisierung nicht ausreichend verteilt werden kann, um sich zu rechtfertigen.
Die ehrliche Erkenntnis: Das manuelle Transfer-Stanzen ist pro Teil im Maßstab nicht billig. Der Eintritt ist günstig. Durch die geringere Hürde für Werkzeuginvestitionen können Sie schneller mit der Produktion beginnen, Ihr Design unter realen Bedingungen validieren und Einnahmen generieren, während Sie die Volumendaten erfassen, die zur Rechtfertigung einer Automatisierungsentscheidung erforderlich sind. Diese Lebenszyklusperspektive, die manuell beginnt und je nach Bedarf in Richtung Automatisierung skaliert, prägt die Art und Weise, wie intelligente Ingenieurteams vom ersten Tag an ihre Stanzinvestitionen planen.
Bedienerfähigkeiten, Sicherheit und ergonomische Faktoren beim manuellen Transferprägen
Diese geringere Eintrittsbarriere für Werkzeuginvestitionen bringt eine versteckte Kostenlinie mit sich, die in den meisten Angeboten nie aufgeführt wird: der menschliche Faktor. Jeder Dollar, der durch Automatisierung eingespart wird, wird teilweise durch die Anforderungen an die Fähigkeiten des Bedieners ausgeglichen, die beim Betrieb der Stanzmaschine erforderlich sind. Die Person, die an dieser Presse steht, bewegt nicht nur Metall zwischen den Stationen. Sie führen Qualitätsprüfungen in Echtzeit durch, behalten die Positionsgenauigkeit durch taktiles Feedback bei und halten die physische Leistung über Stunden hinweg bei sich wiederholenden Bewegungen aufrecht. Wenn Sie verstehen, was dies erfordert und welche Schutzmaßnahmen erforderlich sind, ändert sich die Art und Weise, wie Sie sowohl die Machbarkeit als auch die tatsächlichen Betriebskosten einer manuellen Übertragung bewerten.
Anforderungen und Schulung der Bedienerfähigkeiten
Die Schulung des Bedieners zum manuellen Transfer-Stanzen geht weit über die grundlegende Bedienung der Presse hinaus. Ein qualifizierter Bediener muss die Umformsequenz konzeptionell verstehen und wissen, was jede Station mit dem Material macht und warum die Reihenfolge wichtig ist. Dieses Wissen ist nicht dekorativ. Dadurch kann der Bediener erkennen, wenn an Station drei etwas schief geht, bevor an Station fünf Ausschuss entsteht.
Zu den Kernkompetenzen gehören:
- Bildsequenzverständnis:Verstehen, wie Material fließt, wo es zu einer Ausdünnung kommt und wie ein richtig geformtes Zwischenstadium im Vergleich zu einem Stadium aussieht, das erste Anzeichen von Rissen oder Faltenbildung aufweist.
- Fehlererkennung zwischen Stationen:Identifizieren von Oberflächenrissen, Orangenschalentextur, die auf Überdehnung hinweist, Gratunregelmäßigkeiten an durchbohrten Merkmalen und Maßabweichungen aufgrund von Stationsfehlausrichtung oder Werkzeugverschleiß.
- Handhabungstechnik für unterschiedliche Teilegeometrien:Greifen Sie teilweise geformte Teile, ohne dünne Wände zu verformen, drehen Sie asymmetrische Formen, um die Ausrichtung zu korrigieren, und platzieren Sie Werkstücke in Positionierungsmerkmalen mit gleichbleibender Genauigkeit über Hunderte von Wiederholungen hinweg.
- Vertrautheit mit der Pressensteuerung:Bedienung von Hubwählern, Verständnis des Einzelhub- oder Zollmodus und Wissen, wann und wie Not-Aus-Funktionen verwendet werden.
Diese Fähigkeiten entwickeln sich über Monate, nicht über Tage. Die meisten Betriebe stellen neue Bediener für eine längere Anlaufphase mit erfahrenen Mentoren zusammen, beginnend mit einfacheren Matrizensätzen (zwei oder drei Stationen, tolerante Toleranzen), bevor sie zu komplexen Werkzeugen mit mehreren Stationen übergehen, bei denen die Platzierungsgenauigkeit sich direkt auf die Teilekonformität auswirkt. AlsOSHA 1910.217(f)(2)Gemäß den Anforderungen müssen Arbeitgeber die Bediener vor Arbeitsbeginn in der sicheren Arbeitsweise schulen und unterweisen und durch angemessene Aufsicht sicherstellen, dass die korrekten Verfahren befolgt werden.
Sicherheitssysteme und Protokolle für die manuelle Übertragung
Die Sicherheitsanforderungen für das Transferprägen sind nicht-verhandelbar. Wenn ein menschlicher Bediener zwischen Matrizenhälften greift, um ein Werkstück abzulegen oder herauszunehmen, sind die Folgen eines unbeabsichtigten Pressenhubs schwerwiegend. Jede manuelle Transfereinrichtung basiert auf mehrschichtigen Schutzmaßnahmen, die so konzipiert sind, dass kein einzelner Fehler zu Verletzungen des Bedieners führt.
Eine ordnungsgemäß konfigurierte manuelle Transferpresse umfasst die folgenden Sicherheitselemente:
- Zweihandsteuerung:Der Pressenhub wird nur aktiviert, wenn beide Hände des Bedieners gleichzeitig die separaten Steuertasten betätigen, wodurch sichergestellt wird, dass sich die Hände während des Schließens der Matrize vom Betätigungspunkt fernhalten. Gemäß den OSHA-Anforderungen müssen diese Bedienelemente gegen unbeabsichtigte Betätigung geschützt und so konstruiert sein, dass sie eine Aktivierung verhindern, es sei denn, beide Hände werden gleichzeitig verwendet.
- Anwesenheitsmelder (Lichtvorhänge):Photoelektrische Sensorfelder, die zwischen dem Bediener und dem Einsatzort positioniert sind. Wenn ein Körperteil des Bedieners während des Abwärtshubs die Lichtebene durchbricht, stoppt die Presse sofort. Der Sicherheitsabstand vom Sensorfeld zur Matrize muss der Formel Ds=63 Zoll/Sekunde x Ts entsprechen, wobei Ts die Stoppzeit der Presse ist.
- Matrizenschutz und Absperrvorrichtungen:Physische Umzäunungen oder verriegelte Barrieren, die verhindern, dass Hände den Arbeitspunkt erreichen, außer durch vorgesehene Öffnungen, die den Abstands-/Öffnungsanforderungen von Tabelle O-10 entsprechen.
- Anti-Wiederholungsmechanismen:Steuerfunktionen stellen sicher, dass die Presse keinen zweiten Hub einleiten kann, ohne dass der Bediener die Bedienelemente vollständig loslässt und erneut aktiviert, wodurch ein unkontrolliertes Radfahren verhindert wird.
- Lockout/Tagout-Verfahren:Obligatorische Energieisolationsprotokolle bei Werkzeugwechseln, Anpassungen oder Wartungsaktivitäten. Bei jedem Tastendruck ist ein Hauptstromtrennschalter erforderlich, der in der Aus-Position verriegelt werden kann.
- Bremsüberwachungssysteme:Geräte, die automatisch aufeinanderfolgende Hübe verhindern, wenn sich die Stoppzeit über sichere Grenzen hinaus verschlechtert, gemäß OSHA 1910.217(b)(14).
- Regelmäßige Inspektionsprogramme:Wöchentliche Tests von Kupplungs-/Bremsmechanismen, Wiederholfunktionen und Einzelhubmechanismen mit Wartungsaufzeichnungen, die die Einhaltung bescheinigen.
Diese Systeme arbeiten als redundante Sicherheitsarchitektur zusammen. Durch die Zweihandsteuerung bleibt beim normalen Radfahren die Hand frei. Der Lichtvorhang fängt Fehler auf. Der Schrankenschutz verhindert den Zugriff-um den Zugang. Die Bremsüberwachung stellt sicher, dass die Presse auf Befehl tatsächlich anhalten kann. Entfernen Sie jede Schicht, und das Risikoprofil ändert sich dramatisch.
Ergonomische Überlegungen und Ermüdungsmanagement
Die ergonomischen Faktoren bei manuellen Stanzvorgängen stellen einen der am wenigsten diskutierten Kostentreiber im Prozess dar. Sich wiederholende Bewegungen, anhaltendes Stehen und der physische Akt des hundert- oder tausendfachen Hebens und Platzierens von Werkstücken pro Schicht führen zu einer kumulativen Belastung, die sich sowohl auf die Gesundheit des Bedieners als auch auf die Qualität der Teile auswirkt.
Forschung zuarbeitsbedingte -Muskel-Skelett-Erkrankungenidentifiziert die genauen Risikofaktoren bei manuellen Transferarbeiten: wiederholter Gebrauch der oberen Extremitäten, kräftiges Greifen und längere unbequeme Körperhaltungen. Diese Belastungen korrelieren mit Schulteraufprall, Karpaltunnelsyndrom und Rückenverletzungen, wenn sie nicht behandelt werden.
Zu den besonderen ergonomischen Herausforderungen beim manuellen Transfer gehören:
- Gewichtsbeschränkungen für Teile:Das wiederholte Heben von Werkstücken über 5 kg beschleunigt die Ermüdung von Schulter und Rücken. Teile mit einem Gewicht von mehr als 10 kg erfordern in der Regel mechanische Hilfsmittel oder die Handhabung durch zwei Personen, was die Zykluskonsistenz beeinträchtigt.
- Optimierung der Stationshöhe:Die Oberflächen der Matrizen sollten auf Ellenbogenhöhe (ca. 900–1100 mm über dem Boden) positioniert sein, um Biegung und Überkopfstrecken zu minimieren. Ungleiche Höhen zwischen den Stationen zwingen den Bediener dazu, seine Haltung ständig anzupassen.
- Wiederholte Bewegungsakkumulation:Eine Matrize mit fünf-Stationen, die mit 4 Zyklen pro Minute läuft, bedeutet, dass der Bediener etwa 20 verschiedene Pick{3}}und-Bewegungen pro Minute ausführt, also über 9.000 pro acht{7}Stundenschicht. Diese Wiederholung verstärkt die Belastung von Handgelenken, Unterarmen und Schultern.
- Auswirkungen der Schichtdauer auf die Qualität:Studien zeigen immer wieder, dass Müdigkeit die Feinmotorik und die Wachsamkeit beeinträchtigt. Mit fortschreitender Schicht nimmt die Schwankung der Zykluszeit zu, wobei die Platzierungsgenauigkeit abnimmt und die Fehlererkennungsraten nach der vierten oder fünften Stunde Dauerbetrieb sinken.
Hersteller mildern diese Auswirkungen durch verschiedene Strategien: Sie wechseln die Bediener zwischen den Pressstationen, um die Bewegungsmuster zu variieren, planen obligatorische Mikropausen alle 60-90 Minuten, verwenden Anti-Ermüdungsmatten an den Bedienerstationen und legen Schwellenwerte für das Teilegewicht fest, die mechanische Hebehilfen auslösen. Einige Betriebe beschränken manuelle Transferläufe auf effektive Produktionsfenster von sechs -Stunden innerhalb einer Acht-Stunden-Schicht und planen Zeit für Ruhe, Dehnung und Stationsrotation ein.
Der Zusammenhang zwischen Ergonomie und Teilequalität ist direkt. Ein Bediener, der unter Ermüdung des Handgelenks leidet, platziert Teile weniger genau. Eine Person mit Rückenbeschwerden beschleunigt unbewusst ihre Zyklen, um die Biegezeit zu verkürzen. Diese subtilen Verhaltensänderungen erhöhen die Ausschussraten und Maßschwankungen auf eine Art und Weise, die erst sichtbar wird, wenn die SPC-Diagramme spät im Produktionslauf zu driften beginnen. Für jeden, der manuelle Transfervorgänge plant, ist es wichtig, sich dieser Tatsache bewusst zu sein, da sie sich nicht nur auf die menschliche Sicherheit auswirkt, sondern auch auf die tatsächlichen Kosten und die Qualität der Druckergebnisse.
Diese vom Menschen abhängige Produktionsrealität prägt auch die Art und Weise, wie Entwicklungsteams über den breiteren Lebenszyklus eines Stanzteils denken. Ein Prozess, der so stark von der Bedienerkonsistenz abhängt, wirft natürlich die Frage auf: An welchem Punkt ist das Produkt ausgereift genug, um die Beseitigung dieser Variabilität durch Automatisierung zu rechtfertigen?
Vom Prototyp bis zur Produktion
Die Frage, wann automatisiert werden soll, stellt sich nicht als plötzlicher Entscheidungspunkt. Es entsteht nach und nach, wenn sich Produktionsdaten ansammeln, sich Nachfrageprognosen verfestigen und die Lücke zwischen dem, was manuelle Abläufe liefern, und dem, was das Unternehmen benötigt, messbar wird. Intelligente Ingenieurteams betrachten das manuelle Transfer-Stanzen nicht als dauerhafte Lösung oder als vorübergehenden Kompromiss. Sie betrachten es als eine Testphase, eine bewusste Phase in einem Produktionslebenszyklus, in der alles von der Formungssequenz bis zum Materialverhalten validiert wird, bevor Kapital in die Automatisierung investiert wird.
Prototyping und Designvalidierung durch manuelle Übertragung
Stellen Sie sich vor, Sie haben eine neue Strukturhalterung entworfen, die ein Tiefziehen, zwei Nachzeichnungen, ein Lochmuster und einen abschließenden Zuschnitt erfordert. Die Geometrie sieht in der Simulation machbar aus, aber die Simulation erfasst nicht, wie sich das Material über fünf Formstationen hinweg tatsächlich verhält, wie sich die Rückfederung von Station zu Station ansammelt oder ob Ihre vorgeschlagene Rohlingsgröße nach dem Beschneiden eine gleichbleibende Kantenqualität liefert. Um diese Fragen zu beantworten, benötigen Sie physische Teile, und das manuelle Transferprägen für die Prototypenherstellung bietet Ihnen genau diese Möglichkeit, ohne die Kosten und die Vorlaufzeit einer vollständigen Automatisierung.
Bei Prototypen- und Validierungsläufen mit geringem{0}}Volumen verwenden Entwicklungsteams die manuelle Übertragung, um mehrere Dinge gleichzeitig zu erledigen:
- Überprüfung der Umformreihenfolge:Funktioniert die geplante Stationsordnung tatsächlich? Kann das Material jeden Zug überstehen, ohne übermäßig auszudünnen? Werden Zwischenformen in nachfolgenden Stationen ordnungsgemäß verschachtelt?
- Optimierung der Stationsanzahl:Das anfängliche Matrizendesign könnte sechs Stationen umfassen, aber manuelle Durchläufe zeigen, dass die Stationen drei und vier zu einem einzigen Schlag kombiniert werden können, ohne die Materialintegrität zu beeinträchtigen. Diese Entdeckung spart in der Produktionsversion die Werkzeugkosten einer ganzen Station.
- Materialflussvalidierung:Das reale Ziehverhalten weicht häufig von den FEA-Vorhersagen ab, insbesondere bei Radienübergängen und Flanschkanten. Das Durchlaufen tatsächlicher Rohlinge durch manuelle Stationen erzeugt messbare Ausdünnungsdaten, Faltenmuster und Rückfederungswerte, die das Simulationsmodell verfeinern.
- Bestätigung des Toleranzstapels:Features, die sich über mehrere Stationen erstrecken, akkumulieren Positionsschwankungen. Manuelle Durchläufe mit sorgfältiger Messung zwischen den Stationen zeigen, wo das Toleranzbudget verbraucht wird, und ermöglichen es den Ingenieuren, Lokalisierungsfunktionen hinzuzufügen oder Vorgänge nachzurüsten, bevor sie sich an die endgültige Werkzeugbestückung machen.
Dieser Validierungsansatz spiegelt was widerSkalierungs-Roadmaps für die FertigungBeschreiben Sie alle Herstellungsmethoden: Testen Sie den Prozess bei kleinen Stückzahlen mit flexiblen Werkzeugen, bevor Sie in eine Infrastruktur für die Großserienproduktion investieren. Die manuelle Übertragungsphase funktioniert wie eine DVT-Phase (Design Validation Test), speziell für das Stempeln, und generiert die physischen Beweise, die technische Annahmen stützen oder in Frage stellen.
Ein unterschätzter Vorteil: Mit manuellen Durchläufen können Sie die Eigenschaften der Teilehandhabung bewerten, bevor Sie Greiferkonstruktionen für die Automatisierung festlegen. Sie stellen fest, dass das Teil dazu neigt, in der Kavität von Station zwei zu stecken, oder dass es sich verbiegt, wenn es am geplanten Aufnahmepunkt gegriffen wird, oder dass Beschnittgrate den Nestsitz an Station vier behindern. Diese Erkenntnisse fließen direkt in das darauf folgende automatisierte Übertragungssystemdesign ein und verhindern so kostspielige Überraschungen bei der Integration.
Skalierung von der manuellen zur automatisierten Übertragung
Der beste Zeitpunkt für die Automatisierungsplanung ist, wenn Sie noch manuell arbeiten. Gesenkkonstruktionen, die zukünftige Roboterhandhabungen vorwegnehmen, kosten im Vorfeld geringfügig mehr, sparen aber Zehntausende bei der Nachrüstung ein, wenn der Bedarf an Volumen steigt.
Die Skalierung vom manuellen zum automatisierten Transferstempeln ist kein binärer Schalter. Es handelt sich um einen geplanten Übergang, der stattfindet, wenn bestimmte Indikatoren übereinstimmen. Entwicklungsteams, die sich diesem Thema nähern, bauen ihre Stümpfe für die manuelle -Phase bewusst unter Berücksichtigung der Automatisierungskompatibilität auf und behandeln den manuellen Zeitraum als Datenerfassung für die letztendliche Automatisierungsspezifikation.
Wie sieht das automatisierungsfähige Stanzformendesign in der Praxis aus? Einige wichtige Entscheidungen, die während der Phase des manuellen Werkzeugbaus getroffen wurden, zahlen sich später aus:
- Standardisierter Stationsabstand:Entwerfen einheitlicher Mittenabstände zwischen allen Stationen, auch wenn die manuelle Handhabung dies nicht unbedingt erfordert. Robotertransfersysteme bevorzugen eine einheitliche Teilung, da sie die Bewegungsprogrammierung vereinfacht und identische Transfermechanismen zwischen jedem Stationspaar ermöglicht.
- Definierte Abhol- und Abgabezonen-:Auch wenn der Bediener dort greift, wo er bequem ist, entstehen durch das Hinzufügen flacher Referenzflächen oder bestimmter Kontaktflächen zum Matrizendesign fertige Greiferschnittstellenpunkte für zukünftige End-von-Werkzeugen.
- Bestimmungen zur Sensormontage:Einbringen von Gewindelöchern oder Befestigungselementen in der Nähe von Nestern und Positionierungsstiften dort, wo eventuell vorhandene Sensoren installiert werden. Diese Sensoren bestätigen die korrekte Platzierung, bevor die Presse im automatisierten Modus startet.
- Konsistente Teilehöhe auf Übergabehöhe:Stellen Sie die Hebehöhen so ein, dass das Teil an allen Stationen auf die gleiche Höhe gehoben wird und damit der festen Transferebene entspricht, die Roboterarme bevorzugen.
Die zusätzlichen Kosten für diese Vorkehrungen während der Erstkonstruktion der Matrize sind gering und betragen in der Regel 5–10 % zum Preis einer manuellen Matrize. Eine spätere Nachrüstung, nachdem die Matrize ausgehärtet und bewährt ist und in der Produktion ist, kostet deutlich mehr und erfordert oft eine wochenlange Außerbetriebnahme der Matrize für Modifikationen.
Planung der Werkzeuginvestitionen für ein langfristiges-Produktionswachstum
Die Planung des Lebenszyklus der Transferwerkzeugproduktion erfordert eine ehrliche Mengenprognose in Kombination mit klaren Triggerpunkten für Übergangsentscheidungen. Der Fehler, den die meisten Teams machen, besteht darin, die Entscheidung von der manuellen-zu-Automatisierung als zukünftiges Problem zu betrachten. Wenn die Nachfrage die manuelle Kapazität übersteigt, sind Sie bereits im Rückstand und kämpfen darum, die Automatisierung festzulegen, während Sie gleichzeitig Überstunden machen, um Aufträge zu erfüllen.
Vier Indikatoren signalisieren die Bereitschaft zur Automatisierung:
- Konsistente Qualitätskennzahlen:Ihre manuellen Durchläufe führen bei kritischen Abmessungen über mehrere Produktionschargen hinweg zu Cpk-Werten über 1,33. Der Prozess ist stabil und die Matrize hat sich bewährt. Durch die Automatisierung eines instabilen Prozesses entsteht nur schneller automatisierter Ausschuss.
- Stabile Zykluszeiten:Die Schwankung der Zykluszeit von Operator -zu- hat sich auf weniger als 10 % verringert. Dies bedeutet, dass die Formungssequenz gut-verständlich und wiederholbar ist, was zu vorhersehbaren Roboterbewegungsprofilen führt.
- Volumenprognosen übersteigen die manuelle Kapazität:Wenn die Nachfrageprognosen über das hinausgehen, was der manuelle Zweischichtbetrieb leisten kann (unter Berücksichtigung ergonomischer Pausenpläne und realistischer Tagesleistung), drängt die Durchsatzobergrenze zum Gespräch.
- Pro-Teilkosten, die den Automatisierungs-Break-Even-Schwellenwert überschreiten:Unter Verwendung des Rahmenwerks aus dem Abschnitt „Kostenanalyse“ übersteigen Ihre kumulierten Arbeitskosten pro Stück multipliziert mit dem Jahresvolumen jetzt die amortisierten Kosten des Automatisierungskapitals. Die Rechnung ist umgedreht.
Teams, die diese Kennzahlen vom ersten manuellen Produktionslauf an verfolgen, verfügen über datengesteuerte Übergangspunkte und nicht über Bauchentscheidungen. Sie wissen genau, wann die Überschneidung auftritt, weil sie die Eingaben die ganze Zeit gemessen haben.
Noch eine Überlegung: Die manuelle -Phase spielt oft auch nach der Automatisierung weiterhin eine Rolle. Es wird zum Werkzeug für die Entwicklung von Mustern, Designiterationen und die Produktion von Varianten in kleinen Stückzahlen, während die automatisierte Linie das Basisteil in großen Stückzahlen verarbeitet. Anstatt die manuellen Funktionen vollständig zurückzuziehen, behalten erfahrene Hersteller sie als parallele Ressource für Flexibilität bei, die automatisierte Linien mit ihrer programmierten Starrheit nicht bieten können.
Diese Lebenszyklusperspektive gibt einen neuen Rahmen dafür, wie Sie ein Werkzeugangebot lesen. Eine für den manuellen Transfer angebotene Matrize ist nicht nur ein Produktionswerkzeug für die heutigen Volumina. Es handelt sich möglicherweise um die erste Investition in eine mehrstufige Produktionsstrategie, eine Strategie, die nur dann den vollen Wert liefert, wenn Sie auch wissen, wie Sie die Partner bewerten, die diese Werkzeuge in jeder Wachstumsphase entwickeln und unterstützen.
Auswahl des richtigen Transfer-Stanzpartners
Eine Produktionslebenszyklusstrategie ist nur so stark wie der Lieferant, der sie umsetzt. Sie können den perfekten stufenweisen Ansatz von manuellen Prototypendurchläufen bis hin zur automatisierten Großserienproduktion entwerfen, aber wenn der Partner, der Ihre Werkzeuge baut, nicht über die nötige technische Tiefe verfügt, um diesen Fortschritt zu unterstützen, stoßen Sie im ungünstigsten Moment an Ihre Leistungsgrenzen. Zu wissen, wie man einen Lieferanten für Transferstanzen auswählt, trennt Teams, die sich reibungslos skalieren lassen, von denen, die mitten im Projekt erneut Lieferantenbewertungen durchführen.
Zu bewertende Schlüsselfunktionen eines Transfer-Die-Partners
Nicht jede Stanzerei, die eine Transferpresse besitzt, ist ein echter Partner für Transferstempel. Der Unterschied liegt in der technischen Leistungsfähigkeit, nicht nur in der Fertigungskapazität. Eine Werkstatt kann Transferwerkzeuge zwar kompetent bedienen, aber die Konstruktion von Werkzeugen mit mehreren Stationen, die den Umformgrad, den Materialfluss und die Handhabung durch Bediener oder Roboter über fünf oder mehr Stationen hinweg ausbalancieren, erfordert spezielle Erfahrung, die in allgemeinen Auftragswerkstätten häufig fehlt.
Priorisieren Sie bei der Durchführung einer Qualitätsbewertung von Transferwerkzeuglieferanten die folgenden Bewertungskriterien:
- Know-how bei der Mehrstationen-Matrizenkonstruktion:Kann der Lieferant Erfahrung in der Konstruktion von Werkzeugen mit vier oder mehr Formstationen nachweisen? Fragen Sie nach Fallstudien, die zeigen, wie die Stationsanzahl, die Umformreihenfolge und der Materialfluss für komplexe Geometrien bestimmt wurden. Lieferanten mit echten Fähigkeiten zur Herstellung von Mehrstationen-Transferwerkzeugen werden fließend über Ziehreduktionsverhältnisse, Zwischenformstabilität und die Anhäufung von Toleranzen zwischen Stationen sprechen.
- Erfahrung mit manuellen und robotergestützten Transferkonfigurationen:Partner, die Werkzeuge für beide Methoden entwickelt haben, verstehen die Layoutunterschiede, die Lokalisierung von Funktionsanforderungen und ergonomischen Überlegungen, die die Architektur der Matrize prägen. Diese doppelte Erfahrung ist insbesondere dann wichtig, wenn Ihr Lebenszyklusplan den Übergang von manuellen zu automatisierten Abläufen vorsieht.
- Simulation und virtuelle Validierung:Verwendet der Lieferant FEA zur Umformsimulation undÜbertragungssimulationssoftwareSpielwege und SPM-Fähigkeit überprüfen, bevor die Matrize gebaut wird? Wie Branchenexperten betonen, ist es viel einfacher, ein CAD-Design zu ändern als ein fertig gebautes Werkzeug. Lieferanten, die diesen Schritt überspringen, geben die Debugging-Kosten beim Testen an Sie weiter.
- Materialtransport für größere oder komplexe Teile:Größere Rohlinge, die beim Transport dazu neigen, durchzuhängen, Platten, die an mehreren Stellen mit Greifern geklemmt werden müssen, und Teile, die zwischen Stationen neu ausgerichtet werden müssen, erfordern spezielle Kenntnisse im Bereich Transfertechnik. Bewerten Sie, ob der Lieferant Teile in der für Ihr Projekt erforderlichen Größe und Komplexität gehandhabt hat.
- Möglichkeiten zur Toleranzüberprüfung:Bestätigen Sie, dass der Lieferant über KMG-Geräte, Funktionslehren und SPC-Programme verfügt, mit denen die Maßanforderungen Ihres Teils validiert werden können. Ein Lieferant, der enge Toleranzen angibt, ohne über die messtechnische Infrastruktur zu deren Überprüfung zu verfügen, macht Versprechungen, die er nicht belegen kann.
- Verfügbarkeit der Testpresse:Lieferanten mit hauseigenen Testpressen, die zu Ihrer Produktionspressentonnage und Bettgröße passen, können die Werkzeuge vor der Auslieferung debuggen. Ohne dies wird Ihre Produktionsdruckmaschine zur Testplattform und verbraucht Zeit für deren Fehlerbehebung.
Bewertung der Designunterstützung für komplexe Multi-Stationsformungen
Die Bewertungskriterien für Transferprägepartner gehen über das hinaus, was ein Lieferant herstellen kann. Ebenso wichtig ist, was sie konstruieren können. Komplexe Teile, die Tiefzüge, mehrfaches Nachziehen, Lochen über geformte Oberflächen und enge Positionstoleranzen zwischen an verschiedenen Stationen erstellten Merkmalen erfordern, erfordern eine gemeinsame Designunterstützung durch den Werkzeuglieferanten.
Stellen Sie potenziellen Partnern während der Bewertung folgende Fragen:
- Wie bestimmen Sie die Mindestanzahl an Stationen, die für eine bestimmte Teilegeometrie und ein bestimmtes Material erforderlich sind?
- Welche Umformsimulationstools verwenden Sie und können Sie Beispielberichte zur Verfügung stellen, die die vorhergesagte Ausdünnung, das Faltenrisiko und die Rückfederungskompensation zeigen?
- Wie entwerfen Sie Ortungssysteme, die die unterschiedliche Platzierung des Bedieners beim manuellen Transfer ausgleichen, und wie ändern sich diese beim Übergang zur Roboterhandhabung?
- Wie sieht Ihr Prozess für die Erstmusterprüfung und Produktionsteilgenehmigung (PPAP oder gleichwertig) aus?
- Können Sie Design-für-Feedback zur Herstellbarkeit unterstützen, bevor die Geometrie eingefroren wird?
Lieferanten, die eine echte technische Partnerschaft anbieten, werden sich technisch mit diesen Fragen befassen, anstatt sich auf die Verkaufssprache zu beschränken. Zum Beispiel,YICHENstrukturiert seine Transfer-Stanzwerkzeug-Funktionen darauf, Ingenieuren bei der Bewertung der Mehrstationenumformung für größere oder komplexe Teile zu helfen, mit Unterstützung von Robotertransferkonfigurationen bis hin zur Wiederholbarkeitsvalidierung. Diese Art der technischen Vorwärtspositionierung, bei der der Prozess des Lieferanten mit einer gemeinsamen Bewertung und nicht nur mit der Preisangabe beginnt, signalisiert die Tiefe der Designunterstützung, die Sie von jedem seriösen Partner für Transferformen erwarten können.
Zu den Warnsignalen bei der Bewertung gehören: Lieferanten, die die Anzahl der Stationen angeben, ohne nach den Formbarkeitsdaten Ihres Materials zu fragen, Partner, die ihre Strategie zur Lokalisierung von Merkmalen für Ihre spezifische Teilegeometrie nicht erläutern können, und Werkstätten, die die Werkzeugerprobung als ein eintägiges Ereignis und nicht als einen iterativen Prozess der Messung, Anpassung und erneuten Validierung betrachten.
Warum stabile Wiederholbarkeit für die Produktionssicherheit wichtig ist
Letztendlich unterscheidet sich ein funktionsfähiges Transferwerkzeug von einem rentablen durch die Wiederholbarkeit über Produktionschargen hinweg. Eine Matrize, die beim Testen gute Teile produziert, aber nach 5.000 Treffern abweicht, verursacht versteckte Kosten durch erhöhte Inspektions-, Eindämmungsaktivitäten und Fehler bei der Kundenqualität. Ihre Bewertung sollte untersuchen, wie ein Lieferant die Dimensionsstabilität über die gesamte Produktionslebensdauer des Werkzeugs gewährleistet.
Zu bewertende Schlüsselfaktoren für die Wiederholbarkeit:
- Auswahl und Wärmebehandlung des Werkzeugstahls:D2-, A2- und M2-Werkzeugstähle widerstehen bei richtiger Härtung und Anlassung dem Verschleiß an Formflächen und Schneidkanten. Fragen Sie, welche Materialien der Lieferant für Stationen mit hohem{4}}Verschleiß spezifiziert und wie er feststellt, wann Einsätze ausgetauscht werden müssen.
- Vorbeugende Wartungsplanung:Bietet der Lieferant einen empfohlenen Wartungsplan an, der an die Anzahl der Treffer gekoppelt ist? Wie Untersuchungen zur Qualitätskontrolle von ITD Precision belegen, verlängert die Planung einer proaktiven Werkzeugwartung auf der Grundlage von Produktionszyklen und nicht von Ausfällen die Werkzeuglebensdauer und erhält die Teilequalität über längere Auflagen hinweg aufrecht.
- SPC-Daten aus Test und Erstproduktion:Lieferanten, die neben Erstartikelteilen auch Cpk-Daten liefern, demonstrieren die Prozessfähigkeit und nicht nur die Maßkonformität anhand einer Handvoll Muster.
- Dokumentierte Umformprozessfenster:Tonnageeinstellungen, Schmierungsspezifikationen, Rohlingpositionierungskriterien und akzeptable Materialeigenschaftenbereiche sollten dokumentiert und mit dem Werkzeug geliefert werden. Ohne diese schätzt Ihr Produktionsteam Parameter ein, die der Werkzeugbauer bereits während der Entwicklung optimiert hat.
Produktionssicherheit entsteht durch die Gewissheit, dass Teilenummer 10.000 innerhalb Ihres Toleranzbands mit Teilenummer 10 übereinstimmt. Dieses Vertrauen wird bei der Lieferantenauswahl aufgebaut und erst entdeckt, wenn die Werkzeuge bei Ihnen eintreffen. Mit dem Transferstanzpartner wählen Sie nicht nur die Formen aus, die Sie heute für die Werkzeugausstattung bezahlen, sondern auch, wie Ihre Qualitätskosten, Ausschussraten und Kundenzufriedenheit während der gesamten Produktionslebensdauer des Teils aussehen.
Häufig gestellte Fragen zum manuellen Transfer-Stanzen
1. Was ist der Unterschied zwischen manuellem Transfer- und Folgestanzen?
Beim progressiven Stanzen durchläuft ein fortlaufender Metallstreifen Stationen und bleibt bis zum endgültigen Abtrennen am Trägerstreifen befestigt. Beim manuellen Transfer-Matrizenstanzen werden einzelne freistehende Rohlinge verwendet, die ein Bediener physisch zwischen separaten Matrizenstationen bewegt. Dadurch kann das Werkstück zwischen den Vorgängen gedreht, gewendet oder neu positioniert werden, was komplexe Geometrien wie Tiefziehen und mehrachsige Umformung ermöglicht, die mit Folgeverbundwerkzeugen mit Bandvorschub nicht möglich sind. Folgeverbundwerkzeuge eignen sich hervorragend für kleinere Teile mit hohem{6}}Volumen, während der manuelle Transfer mittlere{7}bis{8}}große Teile mit komplexer Geometrie bei geringeren Volumina verarbeitet.
2. Welche Produktionsmengen rechtfertigen das manuelle Transfer-Stempeln gegenüber dem automatisierten Transfer?
Bei jährlichen Stückzahlen zwischen 1.000 und 50.000 Teilen ist das manuelle Transferprägen in der Regel am wirtschaftlichsten. Der Break-{5}}Punkt, an dem der automatisierte Transfer kostengünstiger-wird, liegt im Allgemeinen zwischen 50.000 und 150.000 Teilen pro Jahr, abhängig von der Komplexität der Teile, der Zykluszeit, den Arbeitskosten und den Kosten für die Automatisierungsintegration. Der manuelle Transfer ist mit geringeren Kapitalinvestitionen, aber höheren Arbeitskosten pro Teil verbunden. Wenn also das Volumen zunimmt, übersteigt der kumulierte Arbeitsaufwand schließlich die auf mehrere Teile verteilten Vorabinvestitionen in die Automatisierung.
3. Welche Toleranzen können durch manuelles Transferprägen erreicht werden?
Beim manuellen Transferprägen können Toleranzen von ca. ±0,05 mm bei geformten Merkmalen und ±0,03 mm bei gestanzten Lochstellen erreicht werden, wobei Präzisionsprägestationen bei kritischen Oberflächen ±0,02 mm erreichen. Allerdings bringt die Variabilität der Bedienerplatzierung einen Faktor mit sich, der durch automatisierte Systeme eliminiert wird. Gut konzipierte Positionierungsfunktionen wie Führungsstifte, Nestblöcke und Messschienen gleichen dies aus, indem sie das Werkstück unabhängig von geringfügigen Abweichungen bei der Platzierung des Bedieners in die exakte Position führen und so eine strenge Maßkontrolle über alle Produktionsläufe hinweg gewährleisten.
4. Welche Sicherheitssysteme sind für manuelle Transferprägevorgänge erforderlich?
Für das manuelle Transfer-Stanzen sind mehrschichtige Sicherheitssysteme gemäß den OSHA-Standards 1910.217 erforderlich. Zu den wesentlichen Elementen gehören zwei-Handsteuerungen, die sicherstellen, dass beide Hände während des Pressenzyklus frei sind, Anwesenheits-erkennende Lichtvorhänge, die die Presse anhalten, wenn ein Bediener die Sensorebene durchbricht, physische Matrizenschutzvorrichtungen oder Barrierevorrichtungen, Anti-Wiederholungsmechanismen, die unbeabsichtigte zweite Hübe verhindern, Bremsüberwachungssysteme und Sperr-/Kennzeichnungsverfahren für die Wartung. Diese redundanten Schutzmaßnahmen stellen sicher, dass kein einzelner Fehler während des Transfervorgangs zu Verletzungen des Bedieners führen kann.
5. Wie bewerten und wählen Sie einen Lieferanten für Transferstanzen aus?
Bewerten Sie Lieferanten auf der Grundlage ihres Fachwissens im Mehrstations-Gesenkdesign (vier oder mehr Formstationen), ihrer Erfahrung mit manuellen und robotergestützten Transferkonfigurationen, ihrer FEA-Umformsimulationsfähigkeiten, ihres Wissens über die Materialhandhabung für größere oder komplexe Teile, ihrer Toleranzüberprüfungsinfrastruktur wie CMM-Ausrüstung und SPC-Programme sowie der Verfügbarkeit interner Testpressen. Lieferanten wie YICHEN bieten technische-Unterstützung bei der Vorwärtsbewertung von Transferformen mit mehreren Stationen-und helfen Ingenieuren dabei, die Umformbarkeit zu beurteilen, bevor sie sich für die Werkzeugausstattung entscheiden. Zu den Warnsignalen gehören die Nennung der Stationsanzahl, ohne nach der Formbarkeit des Materials zu fragen, oder die Unfähigkeit, die Lokalisierungsstrategie für Ihre spezifische Geometrie zu erläutern.


